こんな現場に
用途タグと連動。実際のタスク像から導入後をイメージできます。
器用把持
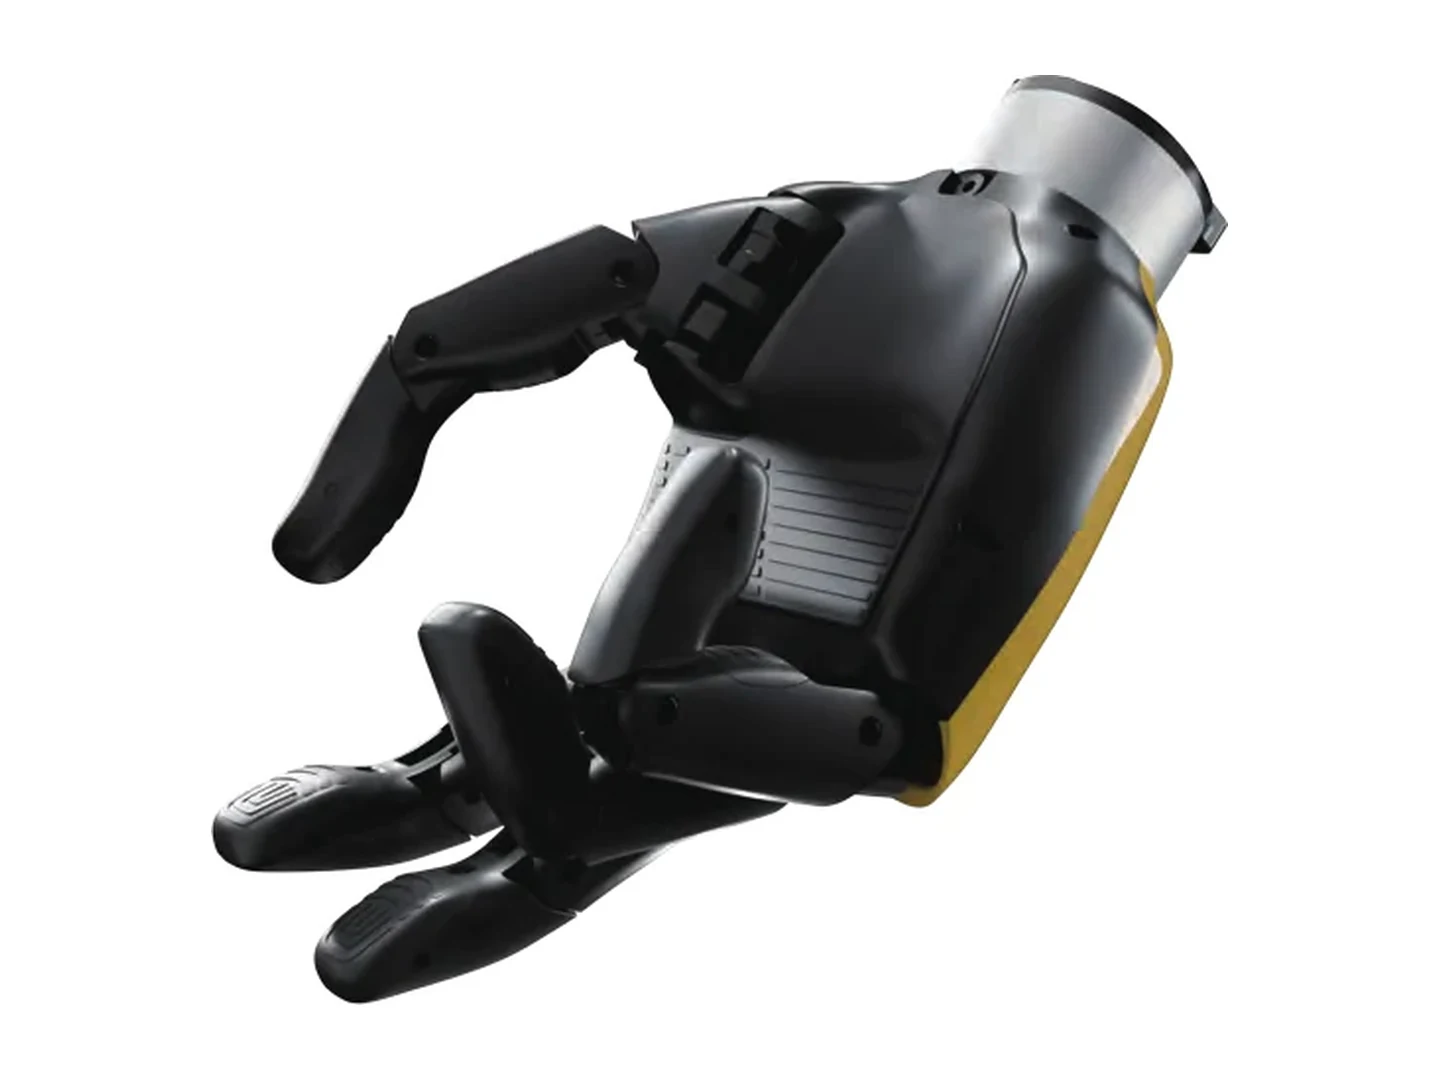
11自由度・六軸力センサーを備えるワイヤー駆動の多指ハンド
研究
11自由度・六軸力センサーを備えるワイヤー駆動の多指ハンド
データ収集
11自由度・六軸力センサーを備えるワイヤー駆動の多指ハンド
スペック
共通項目
| メーカー / モデル | Kepler / NimbleMaster 灵巧手 |
| カテゴリ | ロボットハンド |
| 質量 | 要確認 |
| 寸法 (L×W×H) | 要確認 |
| 連続稼働時間 | 要確認 |
| 充電時間 | 要確認 |
| 可搬質量 | 要確認 |
| 最高速度 | 要確認 |
| 通信 | 要確認 |
| 防塵防水 | 要確認 |
| 開発者ツール | 開発環境・SDKの提供条件は要確認。 |
| 提供形態 | 購入 |
| 参考価格 | 要見積 |
ロボットハンド カテゴリ別項目
| 自由度 | 11 |
| 能動/受動自由度 | 6 / 要確認 |
| 駆動方式 | コアレスモーター / ワイヤー駆動 |
| センサー | 指ごと25か所の力触覚センサー / 手首六軸力センサー |
| 備考 | 手首六軸力センサー誤差1.5%。ワイヤー1本の最大耐荷重1200Nは把持力・可搬重量を表す値ではない。 |
About Kepler(开普勒)
会社情報上海开普勒机器人有限公司
全身型ヒューマノイド先行者シリーズと自社開発のアクチュエーター・多指ハンドを展開。製造、倉庫物流、研究・データ収集向けのロボットプラットフォームを提供する。
- 本社場所
- Shanghai, China
認証・安全 / 導入条件
国内適合
要確認: PSE/技適PSE / 技適(無線モジュール)は導入構成に応じ確認
海外規格
—CE / FCC 等は仕様書で確認
アフターサポート
対応範囲・保証条件は要確認。SLA・定期点検は導入相談で個別設計
国内導入実績
—国内事例は順次拡充
参考価格
要見積価格非掲載。構成・輸出条件を含め個別見積。
導入リードタイム
要確認建屋レイアウト・運用に応じて個別設計
この構成、御社の現場に合うか相談しませんか。
建屋レイアウト・搬送物・運用時間をもとに、中立の立場で適合性を診断します。