すかいらーくグループが約2,100店舗に配膳ロボットを導入
ピーク時の配膳負担と人手不足の中で、顧客満足と働きやすさを両立したい。
ガスト・しゃぶ葉・バーミヤンなど約2,100店舗に約3,000台を2022年12月までに導入。
ガストでランチピーク回転率+7.5%、歩行数−42%、片付け完了時間−35%。
出典:すかいらーくHD 2021年度通期決算説明資料(2022-02) / すかいらーくHD 統合報告書2022
製品詳細を見る →外食・物流・製造・ホテル・介護など、国内の現場で進む導入・実証事例を、数値と公開情報の出典つきでまとめました。
32件の事例
ピーク時の配膳負担と人手不足の中で、顧客満足と働きやすさを両立したい。
ガスト・しゃぶ葉・バーミヤンなど約2,100店舗に約3,000台を2022年12月までに導入。
ガストでランチピーク回転率+7.5%、歩行数−42%、片付け完了時間−35%。
出典:すかいらーくHD 2021年度通期決算説明資料(2022-02) / すかいらーくHD 統合報告書2022
製品詳細を見る →人手不足が続く産業拠点で、建屋間搬送の省人化が必要。
三菱電機グループのMelco Mobility Solutionsが約100台を発注し、国内の産業拠点へ配備予定。
可搬最大300kg・全天候・傾斜対応の機体で、建屋間搬送の自律化を目指す。
労働人口の減少と熟練技術者の退職で、巡回点検の担い手が不足。
2025年8月から、Spotが5ルート・約100カ所を自動巡回し計器読取と熱画像で点検。
年間約650時間の点検作業削減を見込む。
出典:PR TIMES(東北エンタープライズ, 2026-09)
製品詳細を見る →多品種小ロットのEC出荷で、作業者の歩行負担と人手不足が深刻。
千葉の2拠点でFlexSwiftシリーズを最大110台+15台稼働(2025年6月時点)。
1日の歩数が約2万歩→約6,500歩、ピッキング人員60名→20名、1時間あたり処理行数50%向上。
導入機は前世代のFlexSwift(販売終了)。掲載製品は後継のFlexSwift MAXです。
出典:PR TIMES(シリウスジャパン, 2025-06)
製品詳細を見る →広い倉庫内で商品を探し歩く作業が、生産性を下げていた。
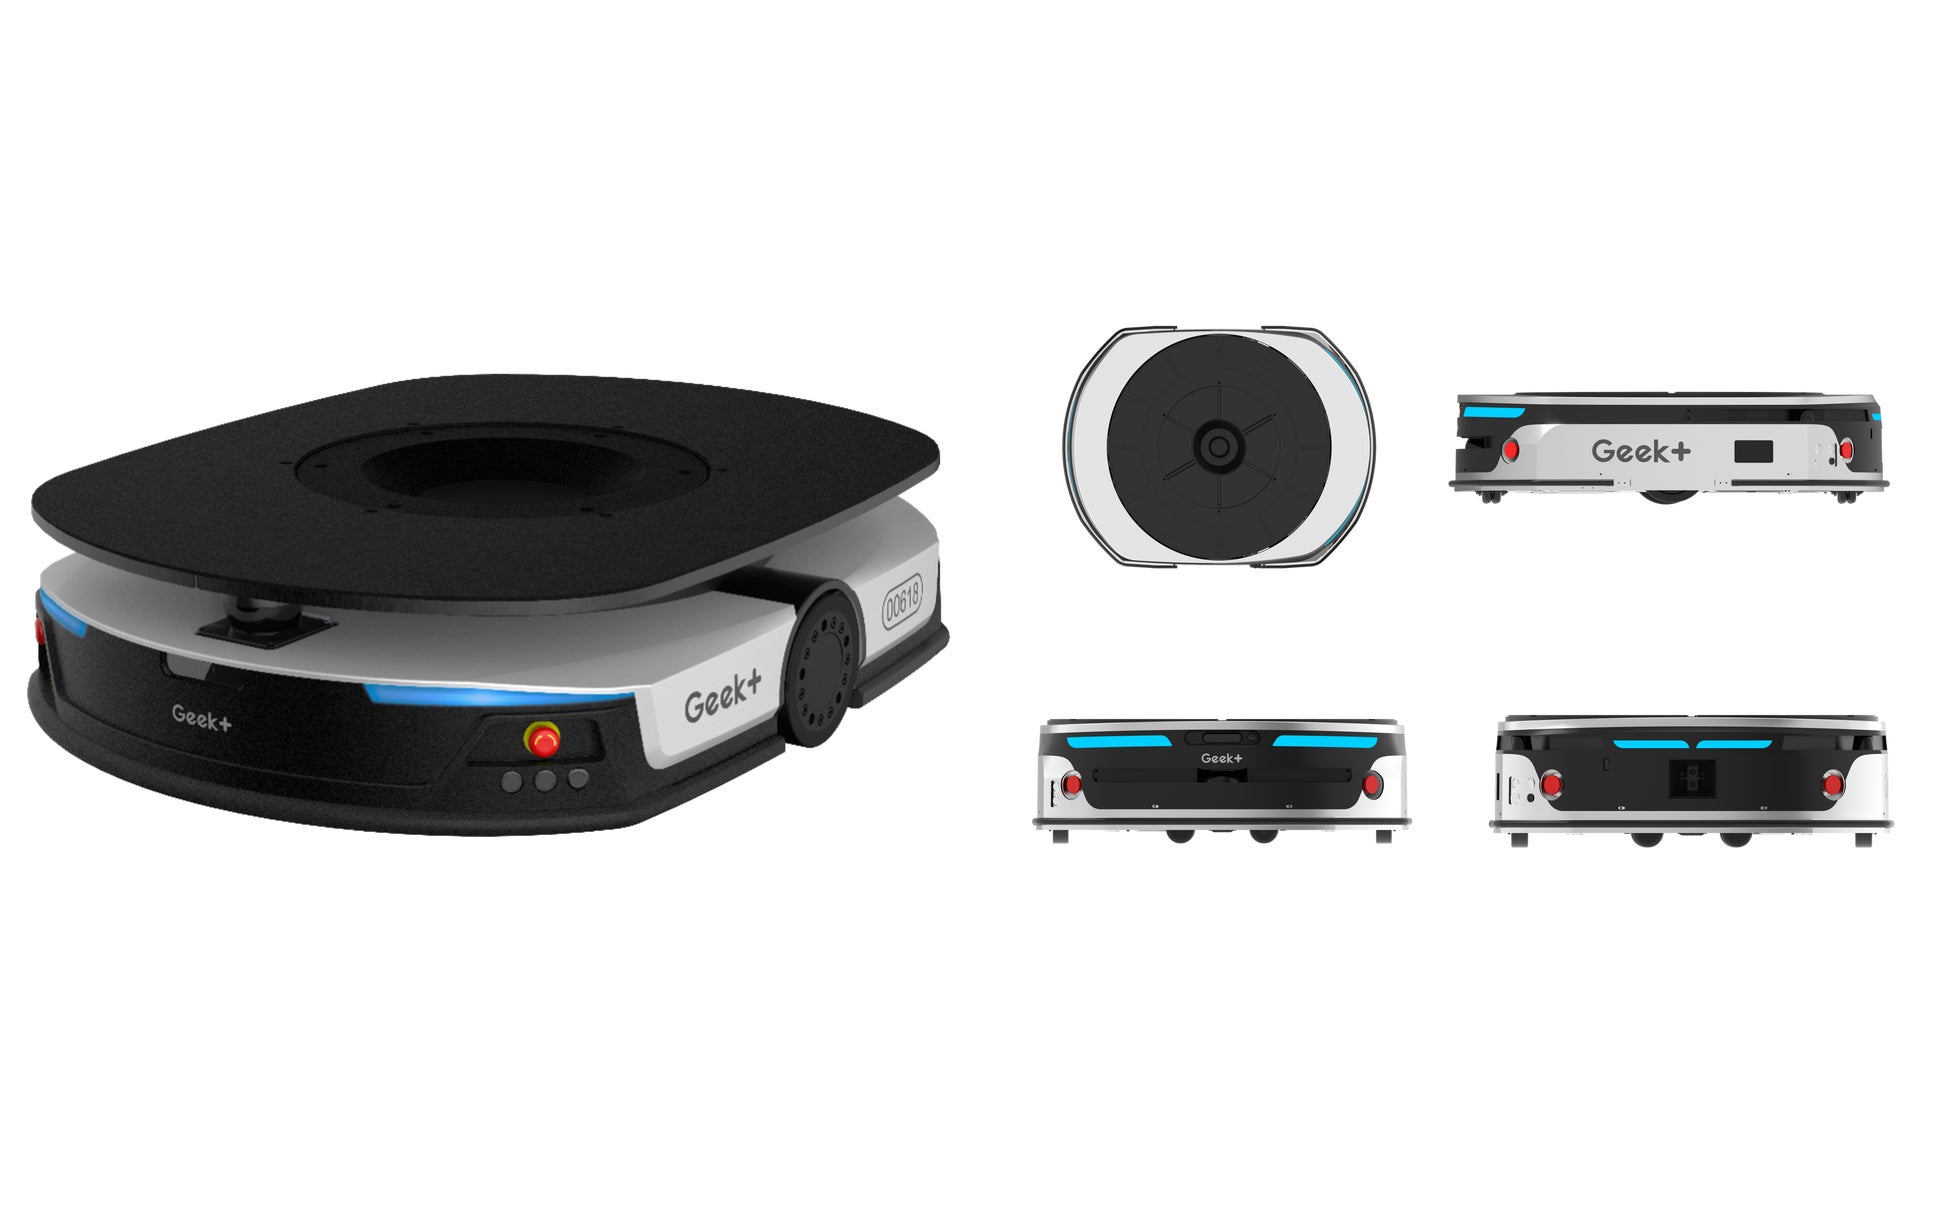
東日本FC(千葉)で2018年から棚搬送ロボット216台が棚ごと作業台へ搬送。
出庫能力4倍・保管能力2倍、倉庫全体で40%の省人化。
出典:@Press(ギークプラス, 2024-02) / Geek+ 導入事例(ALPEN)
製品詳細を見る →スタッフが床清掃に1日約3時間を割いていた。
介護付き有料老人ホームの2フロアで18日間、清掃ロボットを試験運用。
月90時間の時間創出と、清掃費用67%(月103,000円)削減を試算。
数値は試験導入にもとづく試算です。
出典:チャーム・ケア・コーポレーション プレスリリース(2024-12)
製品詳細を見る →慢性的な人手不足の中、22時以降にルームサービスの依頼が集中。
2025年4月、エレベーターと連携し、階をまたいで客室へ配送。到着は内線電話(PBX)で通知。
1度に最大4部屋分を運搬でき、夜間に集中するルームサービスを省人化。
出典:PR TIMES(相鉄ホテルマネジメント・DFA Robotics, 2025-04) / DFA Robotics 導入事例
製品詳細を見る →人手不足が進む空港の地上支援業務に、ヒューマノイドを適用できるかを評価。
2026年5月から羽田空港で実証を開始(2028年まで予定)。
手荷物・貨物の搭降載など地上支援業務への適用性を段階的に検証。
使用機種(Unitree G1など)は記者会見での発表にもとづく報道によります。
出典:PR TIMES(日本航空 共同リリース, 2026-04) / GMOインターネットグループ ニュース(2026-04) / Impress Watch(使用機種の報道)
製品詳細を見る →664床・外来1日1,300人超の病院に気送管がなく、検体や薬剤の搬送に職員が1日約1〜3時間を費やしていた。
2025年6月から本格導入。救急・病棟と内科外来から中央検査室へ、薬剤部から外来化学療法室への3ルートで運用。
年間330時間を超える業務工数を削減。職員の約9割が「本来の業務に使える時間が増えた」と回答。
出典:PR TIMES(DFA Robotics, 2026-08) / DFA Robotics プレスリリース(慈恵医大サイト掲載PDF, 2026-08)
製品詳細を見る →検査員が担う電気設備や車両搭載機器の点検・検査を、高度化・効率化したい。
2025年4月から元住吉駅周辺の変電所・車庫にSpotを導入。メーター読取、サーモグラフィによる外観検査、超音波カメラでのガス漏れ位置特定を検証。
現場と事務所の作業を並行させて効率化。将来はAI画像解析による検査表への自動入力や点検周期の適正化を目指す。
改修を重ねた施設の実測図づくりで、足元の悪い現場での撮影にブレや撮り漏れが出て撮り直しが発生していた。
JR新小岩駅南口駅ビルの新築工事(鉄建・竹中JV)で、カメラを載せたSpotが指定ルートを自律巡回して撮影し、点群データ化。
映像撮影の時間を最大30%程度削減。点群とBIMを重ねて既存躯体との干渉も事前に確認。
稼働50年以上の装置も多く、高経年化による設備故障を未然に防ぐ保全の高度化が必要。
2026年5月24〜28日、東北エンタープライズの協力で、Spot 1台が排水処理設備エリアを自律走行し設備データを取得。夜間走行も実施。
自律走行の安定性、データ取得精度、異常検知への活用を評価し、段階的に導入を検討する。
出典:PR TIMES(コスモ石油, 2026-07) / コスモ石油 プレスリリース(2026-07)
製品詳細を見る →労働力不足とトラックドライバーの労働規制への対応で、工場内物流の自動化が急務。
複数工場で計400台強が稼働し、1システムあたり最大約200台規模で運用。
入庫からピッキング、加工エリアまでの工程間搬送を無人化。フォークリフトや牽引車との交錯リスクも低減。
導入機は同社M系列の「MP1000R」(未掲載)。掲載製品は同系列のM3000Cです。
製品詳細を見る →パレタイザーで積載は自動化済みだったが、次工程への搬送に作業員が介在していた。
設備のPLC信号を受けたVNP15が完成品パレットをトラックバースへ搬送し、パレタイザーへの空パレット補充も担う。
搬送先も自動で割り当てられ、作業員の指示なしで一連の搬送作業を完全自動化。
出典:VisionNav Japan 導入事例(エステー, 2024-10)
製品詳細を見る →労働力不足の中で駅の維持管理を続けるとともに、人による点検の結果のばらつきを平準化したい。
2025年9月10日から東京駅で、Unitree「Go2-W」にTechShareの自律歩行制御ユニットとカメラ・3D LiDARを載せて巡回。
設定ルートを自律走行して通路や設備の状態を記録。首都圏の駅を中心に展開を検討。
出典:PR TIMES(JR東日本ビルテック, 2025-11)
製品詳細を見る →清掃スタッフの採用難と高齢化、最低賃金の上昇で、清掃業務の採算が悪化していた。
清掃会社が契約主体となって導入。セラミック床はWhiz i、プラスチックタイル床は水拭きできるPhantasと使い分け、全体で120店舗まで拡大。
清潔さを保ちながらコストを削減し、清掃会社の採算も改善。子ども連れの来店客からも好評。
導入機はアイリスオーヤマ版「Phantas アイリスエディション」。120店舗はWhiz iを含む清掃ロボット全体の導入店舗数(2024年度時点)です。
出典:アイリスオーヤマ 導入事例(ヨークベニマル・東北装美)
製品詳細を見る →年齢や経歴の異なる生徒が通う公立通信制高校で、生徒が安心して過ごせる場をつくりたい。
生徒が使う休憩室にLOVOTを導入。授業の合間のふれあいに加え、教員との面談の場でも同じ空間で見守る。
休憩室の利用率が導入前の25倍に。登校頻度の低い生徒が会いに来る、緘黙の生徒が抱っこしながら挨拶できたなどの変化も。
出典:PR TIMES(GROOVE X, 2026-08)
製品詳細を見る →有人フォークリフトの補充でワークの位置が複数列にわたって変わるため、ロケーション管理に作業者の操作が必要だった。
本社工場で、VNP15が奥4列×横12列に2段積みされた鉄パレットからワークを取り出し、シューター設備へ投入。設備のPLC信号をRCSが受けて動く。
14台のカメラでワークの位置変動をリアルタイムに検出し、ロケーションを自動更新。作業者の介入なしの完全無人運用を実現。
出典:VisionNav Japan 導入事例(マツダ, 2025-05)
製品詳細を見る →冬期の除雪・排雪作業で、将来的な担い手不足とコスト増大が深刻。
2025年12月の連携協定に基づき、2026年1月28日〜2月6日に札幌市役所本庁舎で自動除雪ロボット「Yarbo」の走行試験を実施。
積雪・凍結路面での自律走行の安全性、障害物回避、除雪ルートとバッテリー消費を検証し、社会実装をめざす。
出典:PR TIMES(DFA Robotics, 2026-01)
製品詳細を見る →東北・北海道エリアへの配送リードタイムを短縮し、品揃えを広げたい。
カウネットの物流機能などを統合する新拠点「東北IDC」に、HaiPick Climb Systemを中核設備として導入。日立のWCSと連携して複数設備を一元制御。
最大27万SKUの高密度保管を計画。主要3拠点の平均比で生産性約40%向上、棚卸工数50〜70%削減を見込む。
出典:PR TIMES(HAI ROBOTICS JAPAN, 2026-05)
製品詳細を見る →モーター・バッテリー・リヤサスペンションの搭載と車体下からの上向き締結が、6つの工程に分かれていた。
作業者がパレットにユニットをセットし、高速ビジョンでボディ位置を実時間に計測しながら、ロボットが一括搭載と上向き締結を行う。
6工程を1工程に集約。ガソリン・e-POWER・EVの混流生産に対応。
使用ロボット:日産 栃木工場「SUMO」(自社開発の搭載ライン)(Hope-Robot mall 未掲載)
塗装後のボディ・バンパーで、ゴミ・ブツ・ハジキと、色・膜厚・鮮映性を確認する必要がある。
アリアのラインで、ゼブラ照明とカメラを載せたロボット複数台がボディを約600区画に分けて検査。接触プローブ式のロボットが色・膜厚・鮮映性を計測する。
0.3mmのゴミまで検出。不良は検査員のスマートフォンに通知し、人が確認・補修する。
使用ロボット:カメラ・接触プローブ搭載の検査ロボット(日産 栃木工場)(Hope-Robot mall 未掲載)
艤装(最終組立)は部品点数が多く、人の手作業が中心の工程。
稼働当初からインパネの自動組付ロボットを導入。2015年にパワードライブユニットの取付と、グロメットの穴塞ぎもロボット化した。
艤装工程のうち3つの作業をロボットが担う。
使用ロボット:組付ロボット(Honda 寄居工場)(Hope-Robot mall 未掲載)
完成車をヤードへ運ぶドライバーは、1日に約8kmを歩いて戻っていた。
車両の下に潜って4輪を持ち上げ、RTK-GNSSでセンチ単位の自律走行。ホイールベースと車高に合わせて荷台を調整し、複数台を管制する。2023年9月に運用開始。
ドライバーによる完成車の移動と徒歩での戻りを、ロボットの搬送に置き換える。
出典:自動運転ラボ(2023-09) / MONOist(2023-09)
使用ロボット:車両搬送ロボット VLR(トヨタ自動車)(Hope-Robot mall 未掲載)
完成車を、工場から約1.4km離れた専用岸壁まで運ぶ必要がある。
リーフをベースにした自動運転の牽引車。カメラとレーザースキャナで白線と縁石を認識し、最大3台を牽引する。1,600回超の試験を経て2016年12月に導入。
工場から岸壁までの完成車の輸送を無人化。
出典:日産 ニュースリリース(2016-12) / LOGISTICS TODAY(2016-12)
使用ロボット:インテリジェント・ビークル・トーイング(日産、リーフベース)(Hope-Robot mall 未掲載)
形も積み方も違う通い箱が混載で届き、荷降ろしを3名で行っていた。
MujinOSと3Dビジョンを使うデパレタイズロボット2台を導入(2026年9月発表)。
3名から0名へ。約5,000箱/日を処理する。
使用ロボット:Mujin デパレタイズロボット(MujinOS・3Dビジョン)(Hope-Robot mall 未掲載)
56品目・約23,000個/日のパンを、パン箱単位で出荷ラベルを貼って出荷している。
協働ロボット MOTOMAN-HC10 がパン箱4種をセンサーで判別して供給・排出・積み上げ、パラレルリンクの MOTOMAN-MPP3S が3,000枚/時で貼付。経産省の実証事業(2017年度)。
作業者5名→2名、生産性2.5倍、投資回収1.8年。
導入機は初代 MOTOMAN-HC10(ラベル貼付は MOTOMAN-MPP3S)。掲載は現行の MOTOMAN-HC10DTP。
製品詳細を見る →最大25kgの原料茶葉を段ボールから取り出して投入する作業と、その計量を人が行っていた。
ロボット3台と周辺設備で、段ボールの開梱→内袋の取り出し→カット→投入→空箱の片付けを全自動化。
投入で年間1,870時間、計量で521時間を削減。
使用ロボット:ファナック製ロボット 3台(Hope-Robot mall 未掲載)
少量多品種の基板を検査装置・治具にセットし、OK/NGを判定して仕分ける作業がある。
双腕ロボットが既存の検査装置・治具をそのまま使って基板をセットし、画像認識で判定して仕分ける(2019年)。
配線が不要で移設でき、品種に合わせて置き場所を変えられる。
使用ロボット:双腕ロボット(パナソニック 神戸工場)(Hope-Robot mall 未掲載)
パネルコンピュータのタッチパネルをスタイラスで押し、反応を確かめる検査がある。
協働ロボット UR3 がスタイラスでタッチパネルを押して反応を確認。導入から稼働まで3か月。
生産性31%向上、検査後工程の人員2名→1名、投資回収約1年。
導入機は前世代の UR3(CB シリーズ)。掲載は後継の UR3e。
製品詳細を見る →完成品を出荷エリアへ、マスクマガジンを実装ラインへ運ぶ工程間の搬送がある。
工場全体で AMR 9台。出荷搬送に3台、マスクマガジン搬送に1台。MESと連動し、最寄りの空き AMR が回収に向かう。
搬送の指示から配車までを MES と AMR が自動で行う。
使用ロボット:オムロン製 AMR(Hope-Robot mall 未掲載)
25枚入りのウエハ箱を、建物間や上の階へ台車で運んでいた。
AMRと協働ロボット3台で、建物間のパスボックスや上階のスライダーへの受け渡しまで自動化(前工程)。
リードタイムを60日から42日に短縮。
使用ロボット:AMR(Adept、現オムロン)・協働ロボット 3台(Hope-Robot mall 未掲載)
※数値・実績は各社の公開情報にもとづきます。導入機種が掲載製品と異なる場合はカード内に注記しています。
業務内容と運用環境をもとに、候補選定からPoCの進め方まで整理します。
こんにちは、ロボくんです!やらせたい作業や現場の様子を教えてください。会話しながら、合いそうなロボットを最大5台までご提案します。