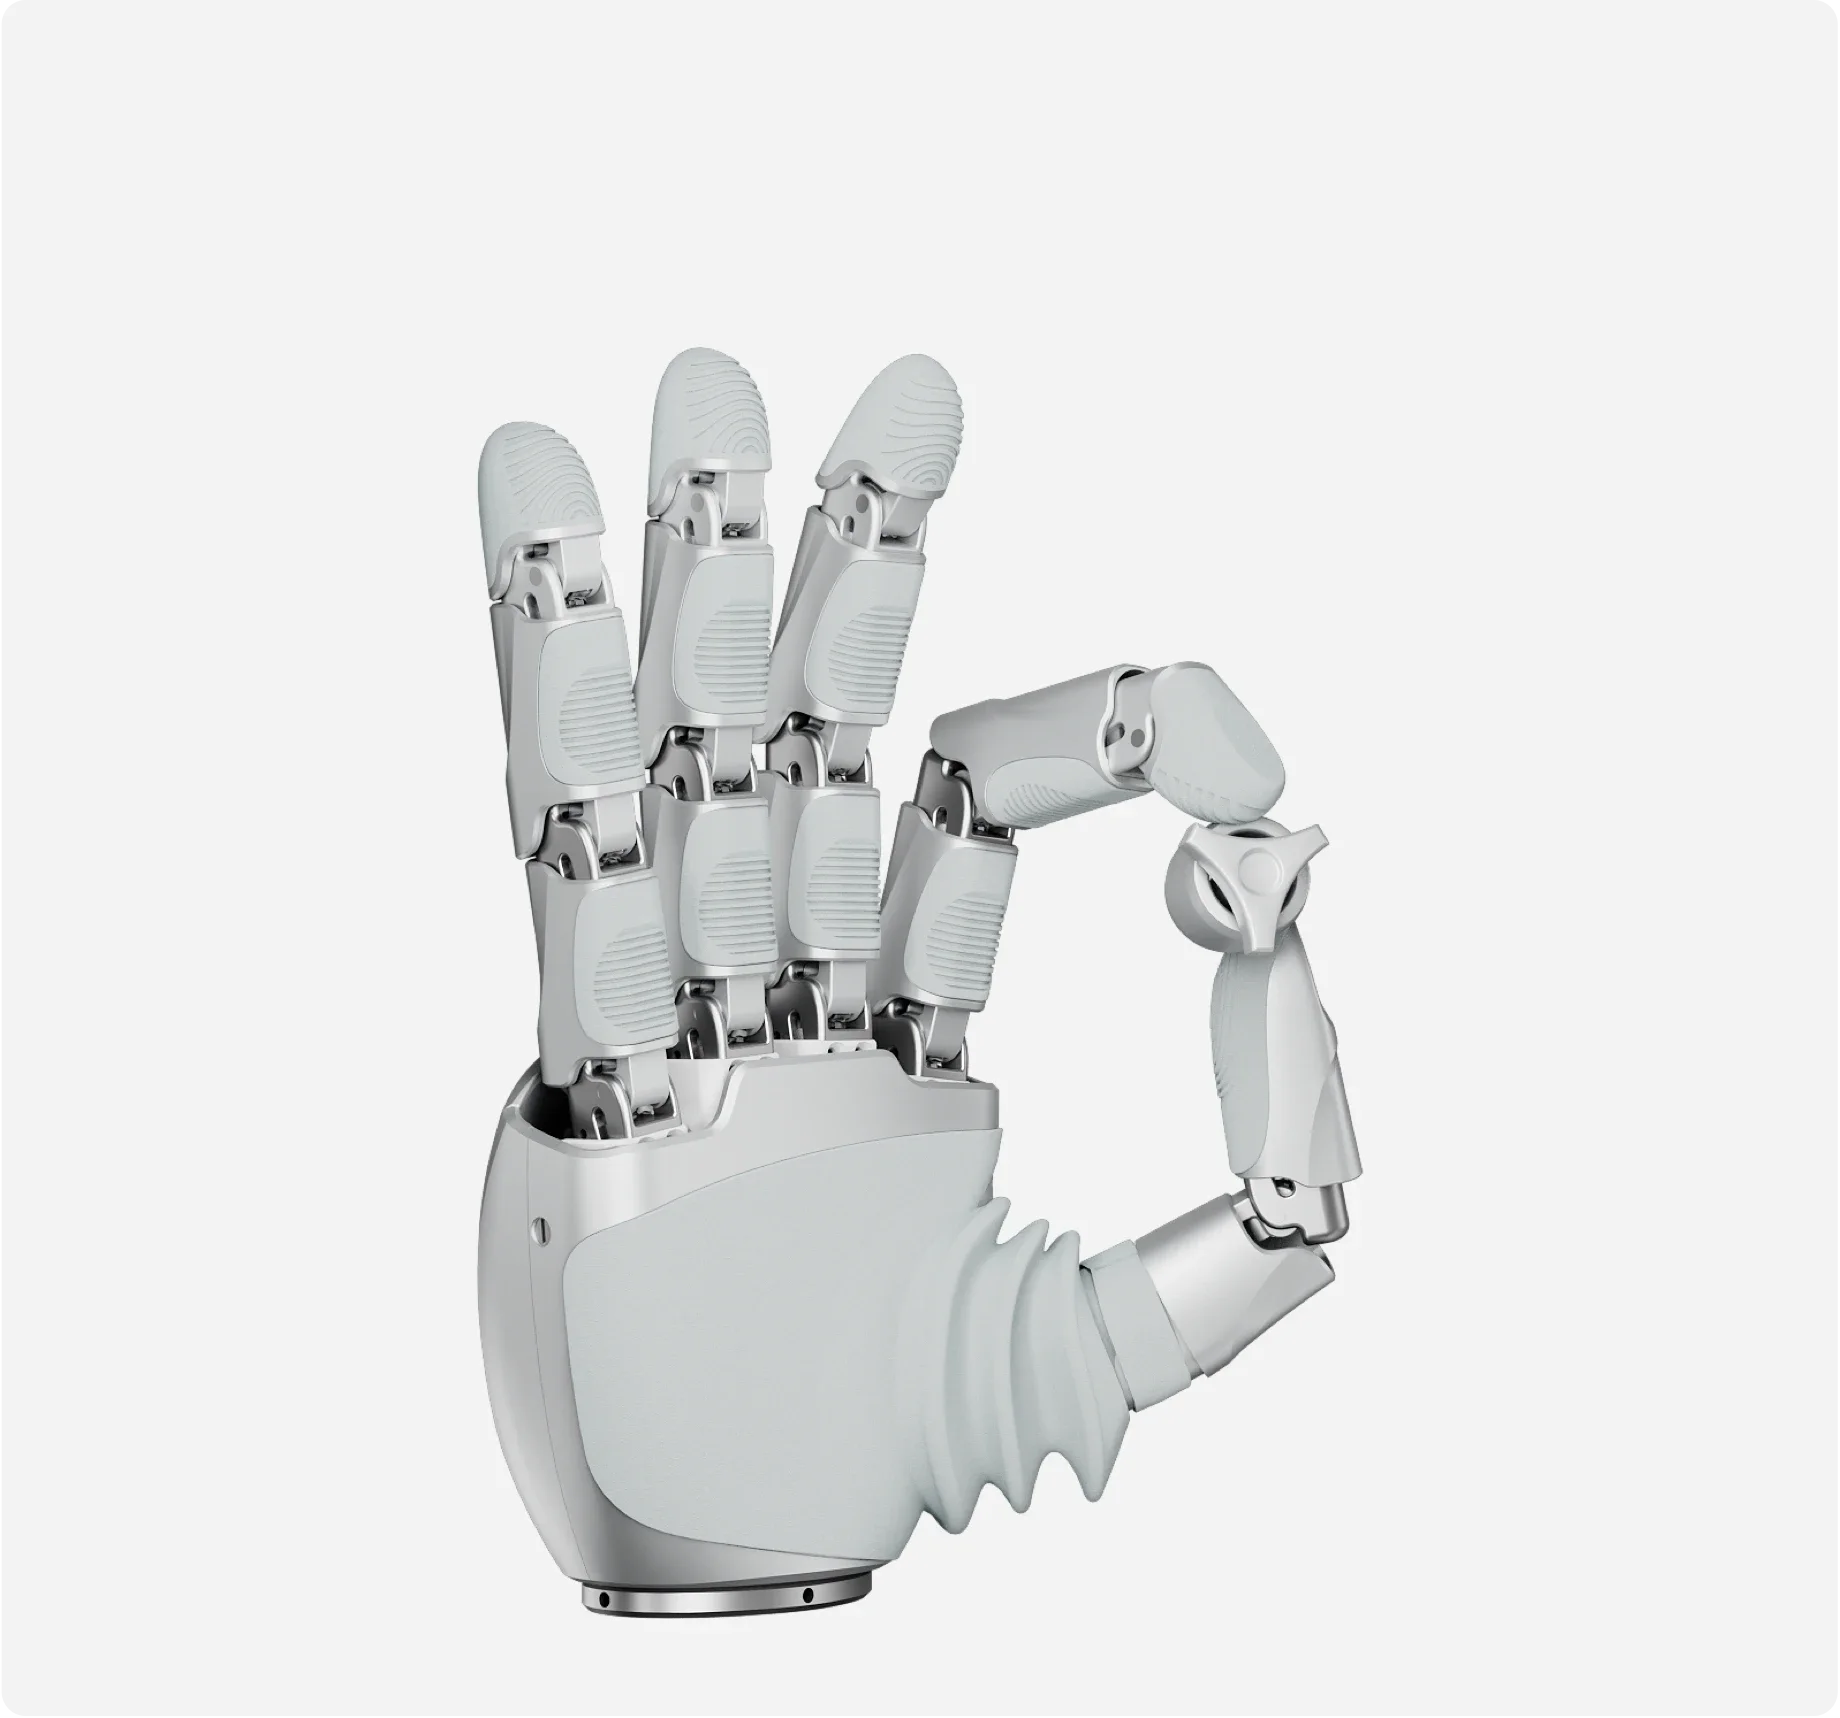
こんな使い方に
- 把持研究
- 組立の検証
- 組み込み
ロボットハンド
Linkerbot(灵心巧手)
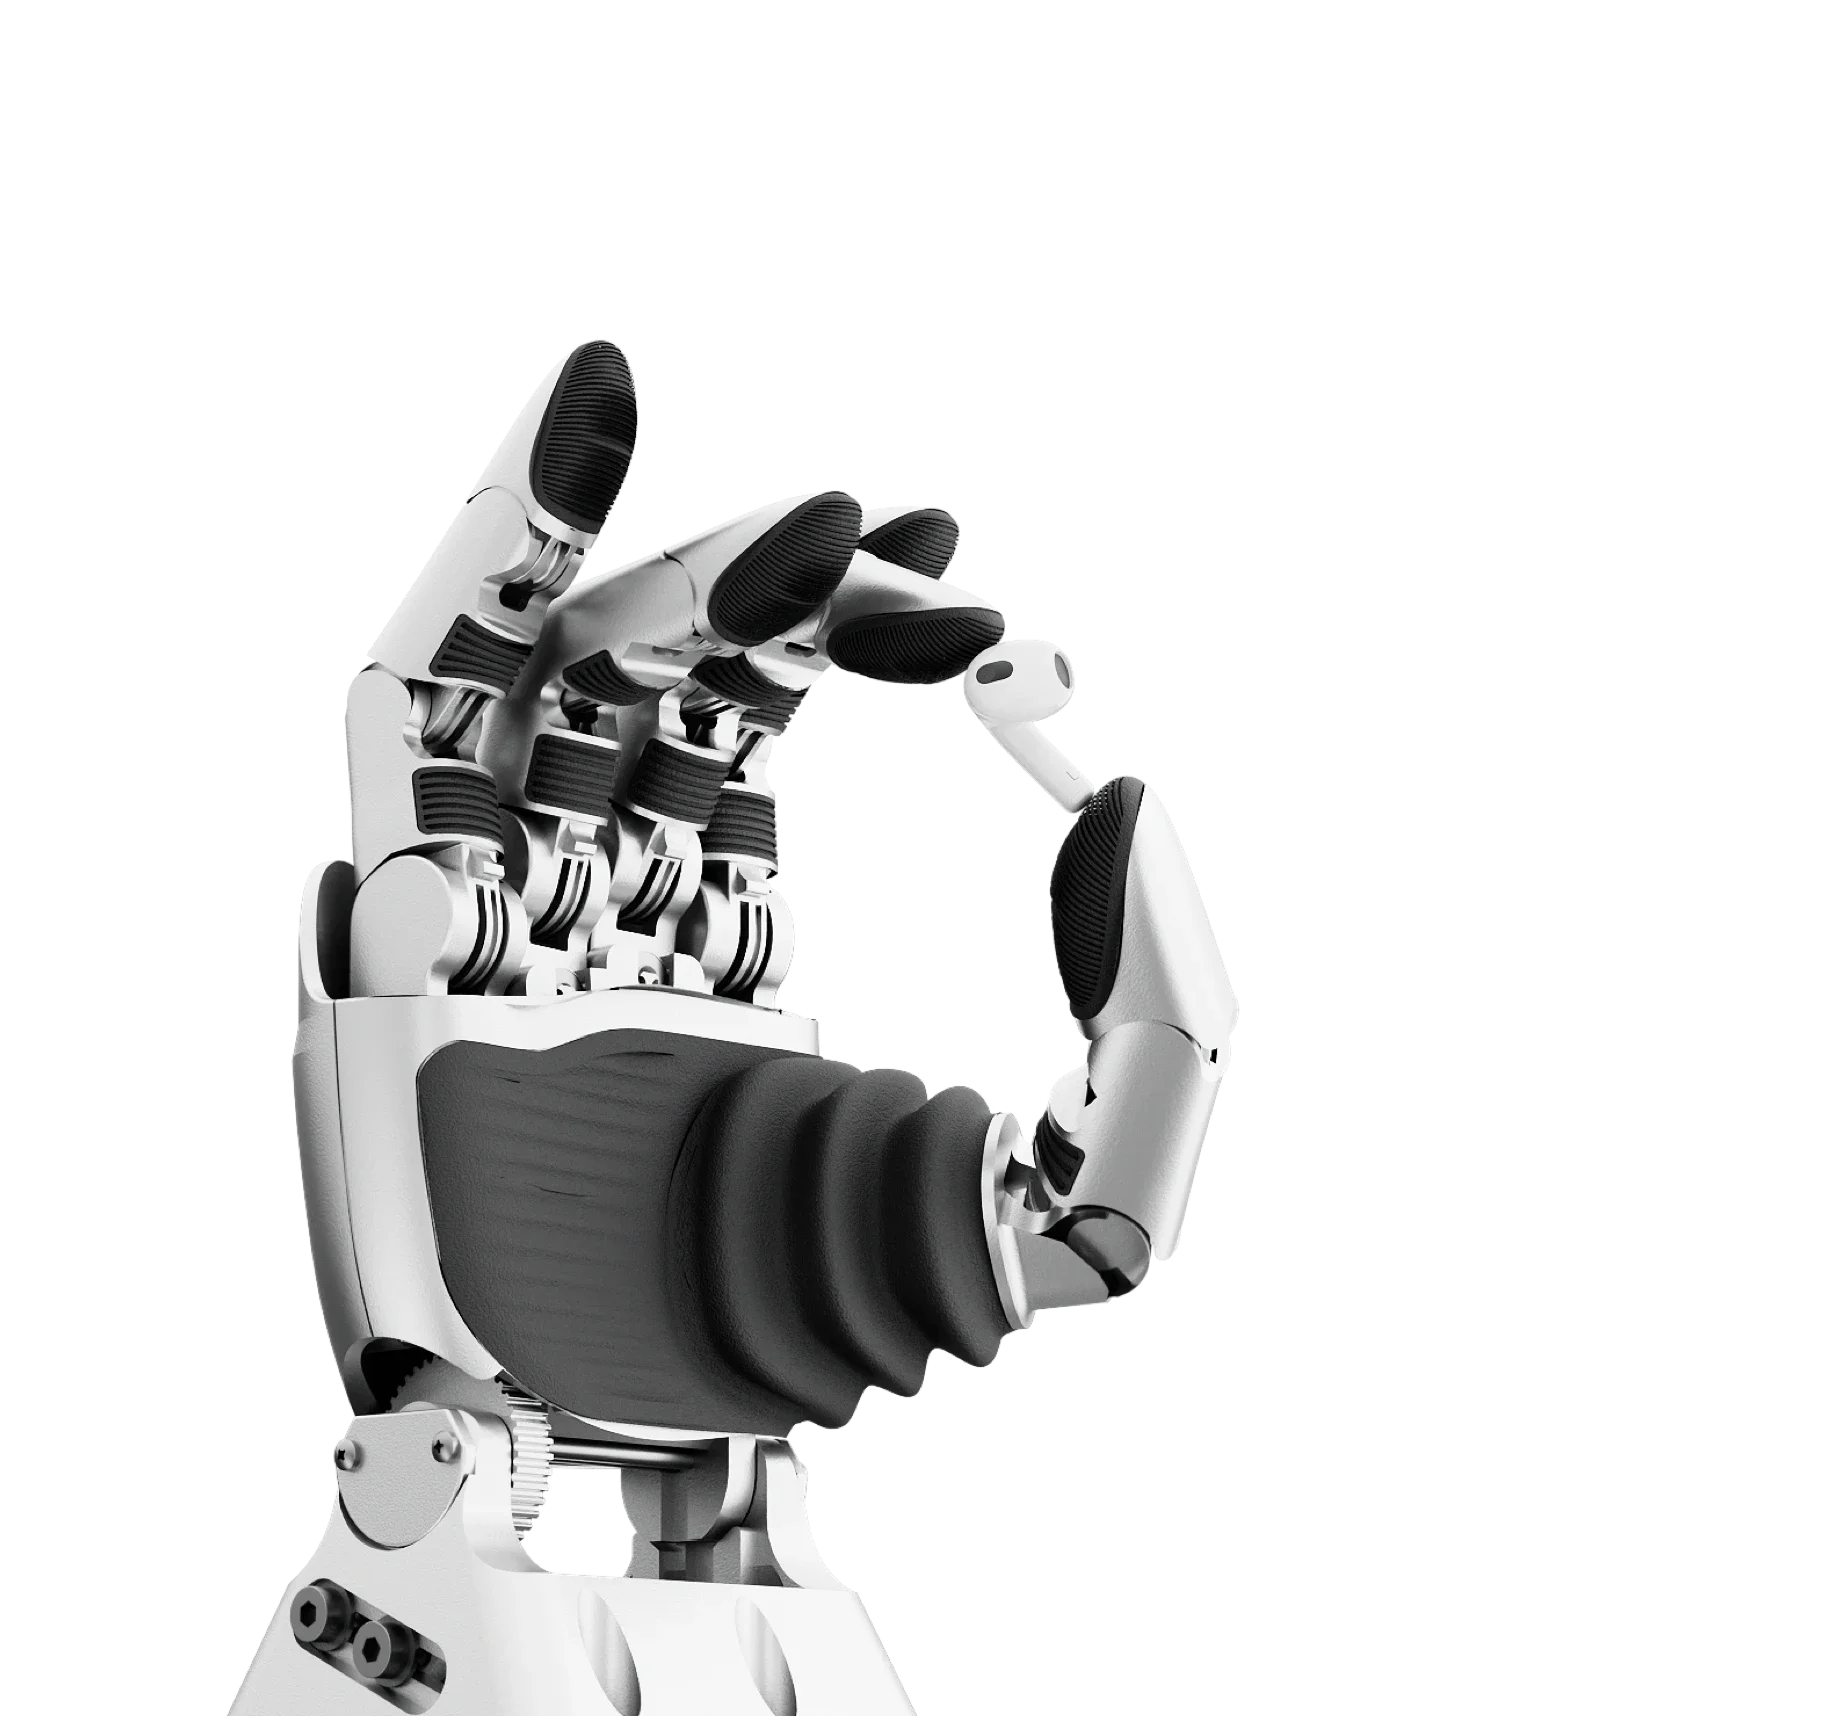
Linker Hand O30
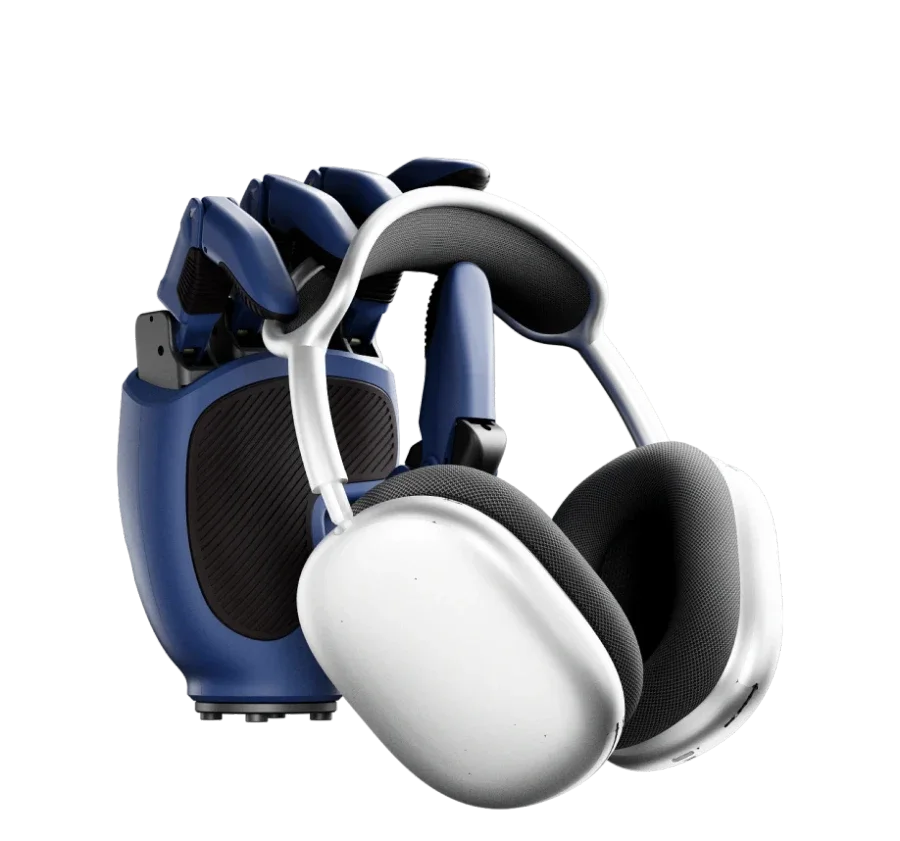
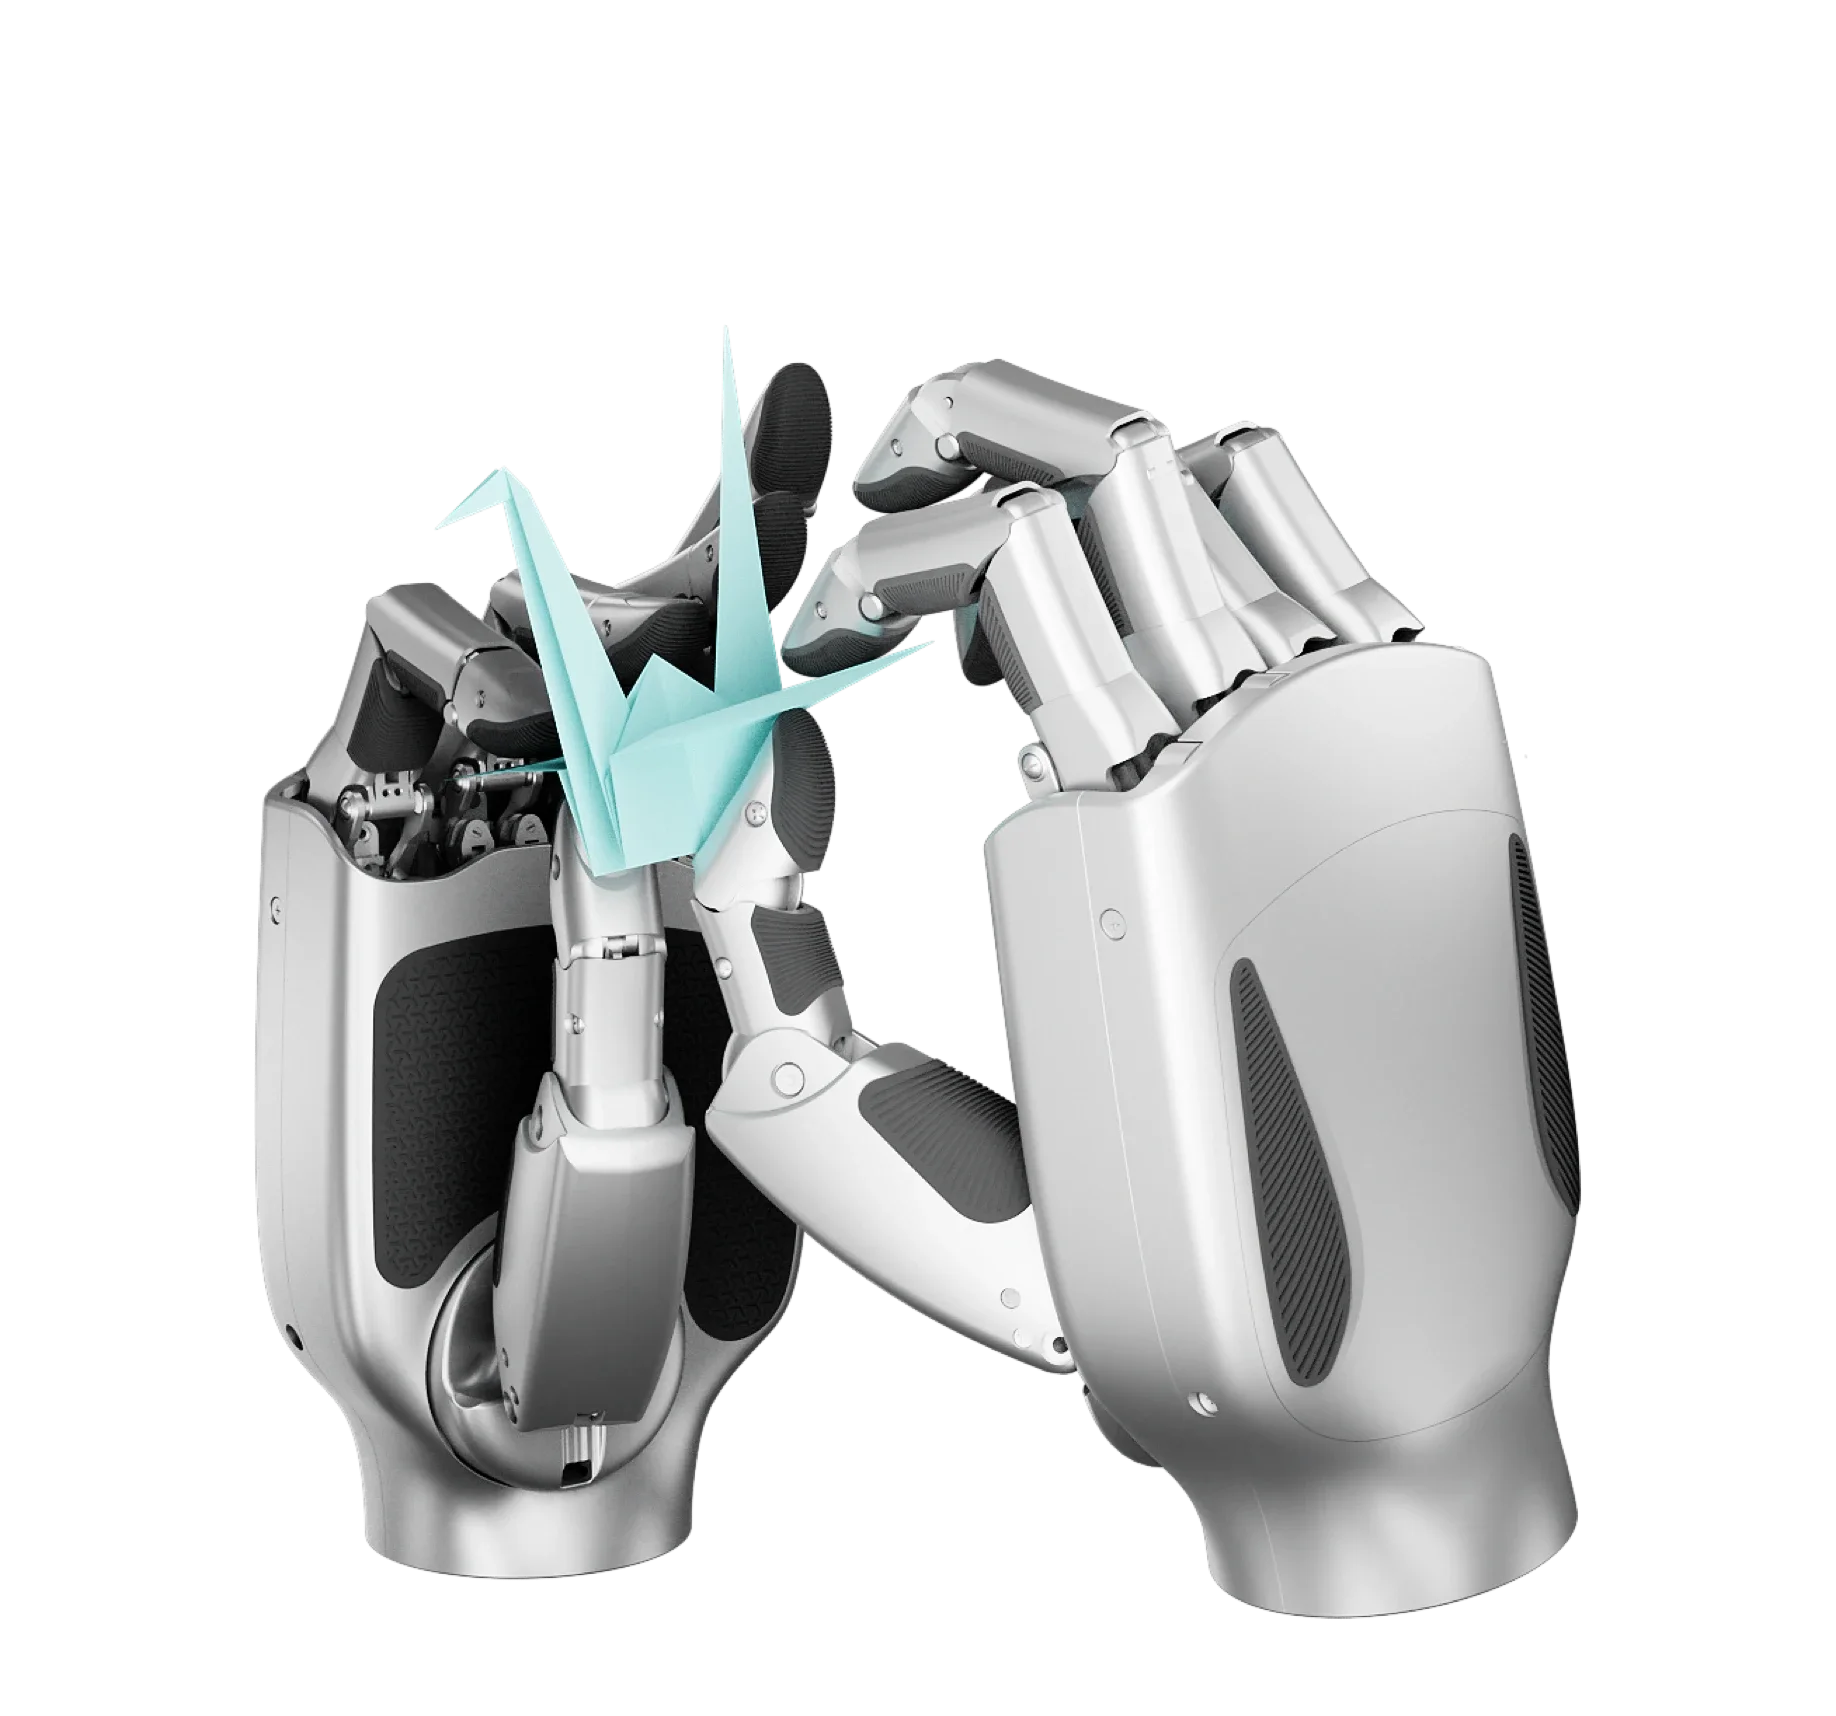
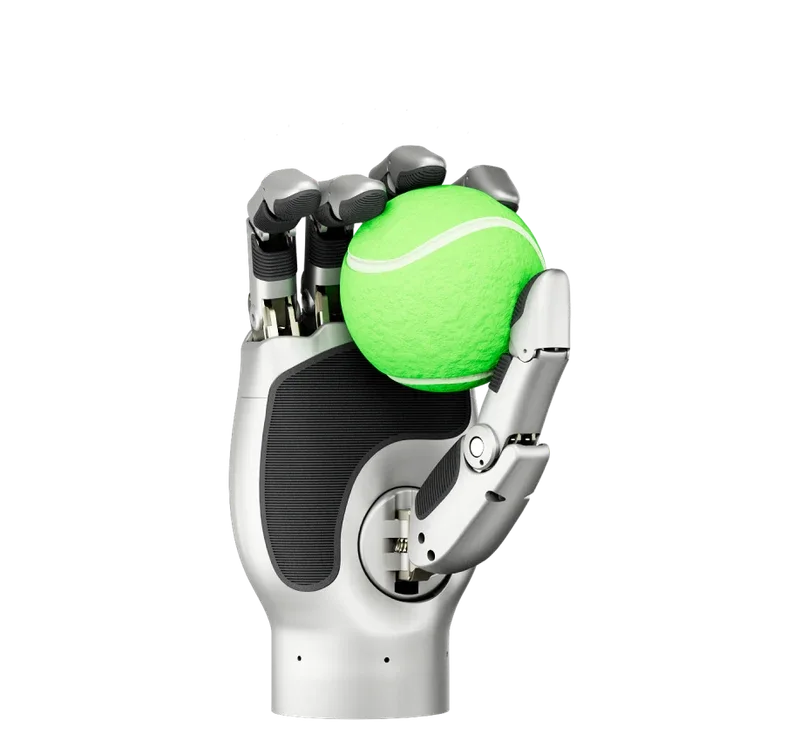
20能動自由度の直駆動ハンドで、独立した指制御と操作学習へ。
- 能動自由度
- 20
- 本体重量
- 730 g
- 最大把持力
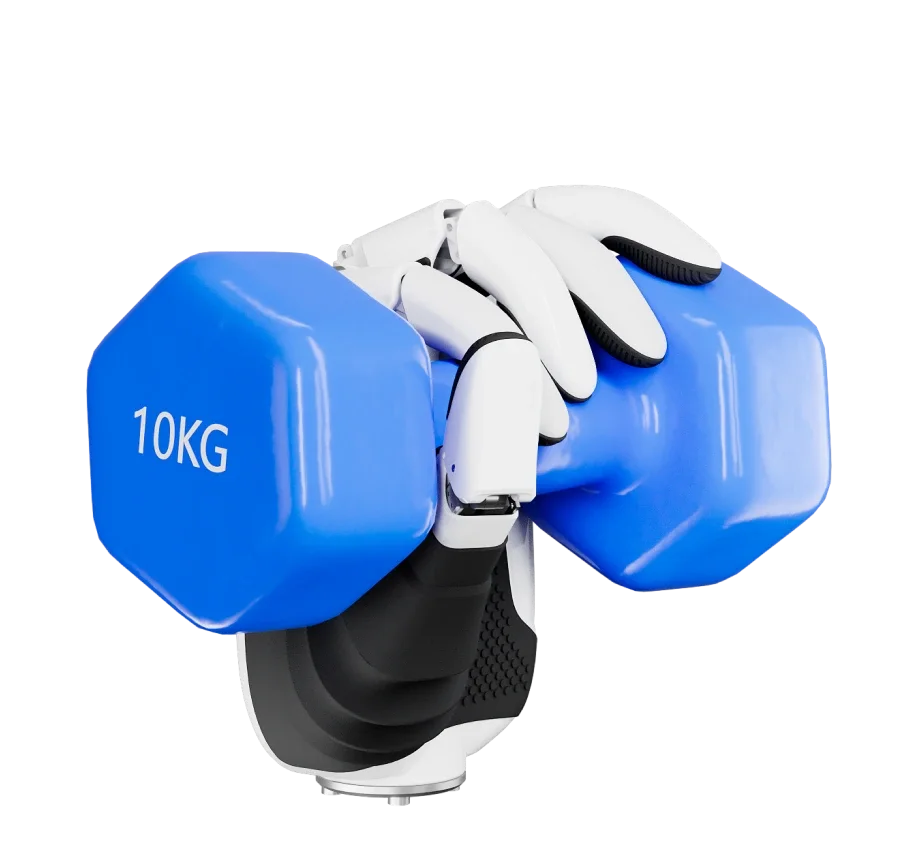
- 70 N
本体の参考価格要見積
スペック
O30 · 本体仕様
共通スペック
- 寸法(W × D × H)
- 要確認
- 質量
- 730 g
- 稼働時間
- 連続給電可(稼働時間は要確認)
- 通信
- CAN / CAN FD
- 二次開発
- 対応(公式SDK / API)
ロボットハンドのスペック
- 最大負荷
- 30 kg
- 能動 / 受動自由度
- 20 / 0
- 親指最大指先力 / 四指最大指先力 / 五指最大把持力
- 24 / 30 / 70 N
- 繰り返し位置決め精度
- ±0.20 mm
- 駆動方式
- 直駆動
- 触覚センサー
- 要確認
- 制御インターフェース
- CAN / CAN FD
- 動作電圧
- 24〜48 V
周辺機器
開発者ツール
LinkerBotのハンドを比較する
| モデル | 特徴 | 重量(g) | 最大負荷(kg) | 能動 / 受動自由度 | 親指最大指先力 / 四指最大指先力 / 五指最大把持力(N) | 繰り返し位置決め精度 | 駆動方式 |
|---|---|---|---|---|---|---|---|
 O6 | 軽量な手で把持・組み込みを試す | 360 | 50 | 6 / 5 | 20 / 25 / 70 | < ±0.20 mm | リンク式 |
 L6 | 把持・組付けの動作を検証する | 607 | 28 | 6 / 5 | 12 / 15 / 50 | < ±0.20 mm | リンク式 |
 L20 Lite | 指の動きを増やして操作を学習する | 800 | 25 | 10 / 10 | 15 / 15 / 80 | < ±0.20 mm | リンク式 |
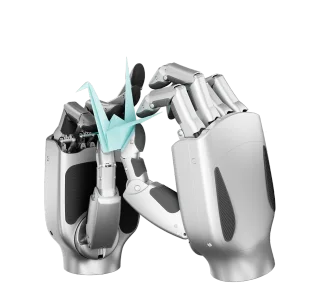 L20 | 多指の独立制御・データ収集を研究する | 1200 | 20 | 16 / 5 | 15 / 20 / 100 | ±0.20 mm | リンク式 |
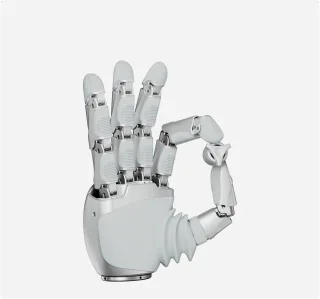 O30 | 全能動20自由度で複雑な操作を研究する | 730 | 30 | 20 / 0 | 24 / 30 / 70 | ±0.20 mm | 直駆動 |
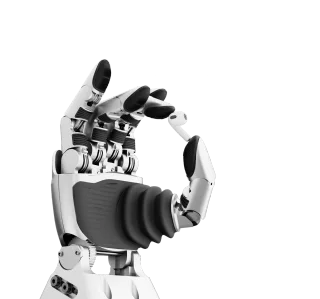 L30 Pro | 高速応答・精密な指の動きを検証する自由度内訳は仕様表。紹介文22との不一致を確認中 | 1200 | 15 | 17 / 4 | 6.5 / 9 / 39 | ±0.20 mm | 腱駆動 |
腕への統合・遠隔操作・データ収集
1. 手を選ぶ
対象物の寸法・重量、必要な把持・指の動作
2. 腕へつなぐ
フランジ・アダプタ、手先荷重、電源・通信
3. 動作・データをつなぐ
左右の手と腕の追従、力覚、同期・収集形式
接続先・取得機器との適合は個別確認。
この内容で構成を相談する →LinkerBot:注目集まってます
LinkerBotの製品シリーズの紹介映像です。
会社概要
ロボットに「手の器用さ」を。ハンドから遠隔操作、操作データ収集までを開発するメーカーです。
駆動技術から、操作データの活用まで
リンク式・腱駆動・直駆動の3方式でハンドを展開し、自社の関節モジュールやセンシング技術を開発。Linker Handに加え、Open TeleDexのデータ収集システムや操作スキル基盤を提供し、ハードウェアと操作学習の両面から開発を支えています。
研究機関・企業への提供実績
公式会社紹介では、Stanford・Cambridge・清華大学などの研究室、美的・Foxconnなどでの利用を紹介しています。研究向けの指制御から、企業での作業検証まで活用先を広げています。
量産・供給と、開発を続ける事業基盤
同社の2025年12月発表では、ハンド累計出荷1万台、2025年4月以降の累計調達額1.5億米ドルを報告。製品供給を進めながら研究開発を継続し、公式GitHubでSDK・URDFも公開しています。
Hope Robot MallのLinkerBot製品
一緒に検討したい商品
ハンドの搭載先として検討したい製品。取り付け・通信への適合は個別に確認します。
選択中の構成