こんな現場に
用途タグと連動。実際のタスク像から導入後をイメージできます。
器用把持
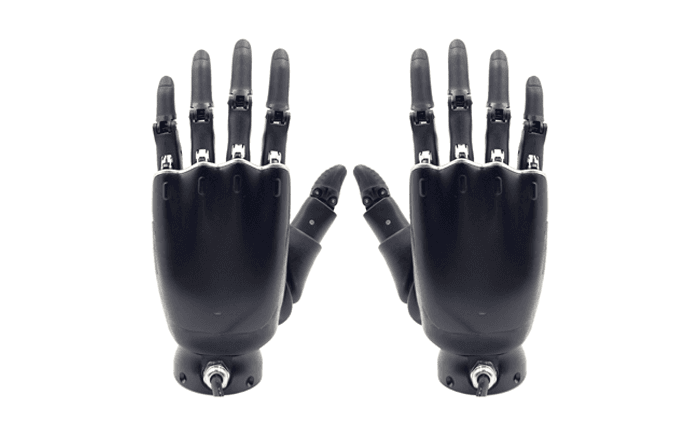
457gの軽量ボディに11関節・6能動自由度と25kg吊り上げ荷重を備えた軽量ロボットハンド。
荷役
457gの軽量ボディに11関節・6能動自由度と25kg吊り上げ荷重を備えた軽量ロボットハンド。
組立
457gの軽量ボディに11関節・6能動自由度と25kg吊り上げ荷重を備えた軽量ロボットハンド。
遠隔操作
457gの軽量ボディに11関節・6能動自由度と25kg吊り上げ荷重を備えた軽量ロボットハンド。
スペック
共通項目
| メーカー / モデル | OYMotion / ROH-LiteS001 |
| カテゴリ | ロボットハンド |
| 質量 | 0.457 kg |
| 寸法 (L×W×H) | — × 75 × 169 mm |
| 連続稼働時間 | 連続給電可 |
| 充電時間 | 要確認 |
| 可搬質量 | 25 kg |
| 最高速度 | 要確認 |
| 通信 | UART / RS485 / CAN |
| 防塵防水 | 要確認 |
| 開発者ツール | SDK提供公式GitHub(SDK) |
| 提供形態 | 購入 |
| 参考価格 | 要見積 |
ロボットハンド カテゴリ別項目
| 自由度 | 11関節 / 6能動自由度 |
| 関節数 | 11 |
| 能動/受動自由度 | 6 / 要確認 |
| 駆動方式 | DC 12-24V駆動 |
| 制御IF | 位置制御 / 5指制御 |
| 繰返し位置精度 | ±1mm |
| 動作電圧 | DC 12-24V |
| センサー | タッチスクリーン対応指先 |
| 備考 | 定格電力48W。指および親指回転の全行程動作時間0.7秒。単指曲げ時の最大静的荷重8kg、指先伸展時5kg。材質はアルミ合金、亜鉛合金、ステンレス、シリコーン、樹脂。 |
REC ●
About OYMotion(傲意科技)
会社情報上海傲意信息科技有限公司
2015年設立。上海・張江を拠点に、脳機インターフェース、筋電・脳電信号解析、リハビリテーションロボット、バイオニックハンド、ロボット用多指ハンドを開発する企業。
- 本社場所
- No. 788, Lane 100, Banxia Road, Pudong New Area, Shanghai, China
認証・安全 / 導入条件
国内適合
要確認PSE / 技適(無線モジュール)は導入構成に応じ確認
海外規格
要確認CE / FCC 等は仕様書で確認
アフターサポート
OYMotion / 代理店SLA・定期点検は導入相談で個別設計
国内導入実績
—国内事例は順次拡充
参考価格
要見積要見積
導入リードタイム
要確認建屋レイアウト・運用に応じて個別設計
この構成、御社の現場に合うか相談しませんか。
建屋レイアウト・搬送物・運用時間をもとに、中立の立場で適合性を診断します。