造船所船体建造ライン
鋼材の前処理と NC 切断は設備で自動化済みですが、曲げ(ぎょう鉄)・ブロック溶接・塗装・配管艤装・検査には人が残り、造船の担い手は減り続けています。人が入って作業してきたブロック内部の狭い区画に、可搬型の溶接ロボットや四足歩行ロボットをそのまま持ち込める点が大きなメリットです。
7工程・20作業をロボットに置き換えられます。
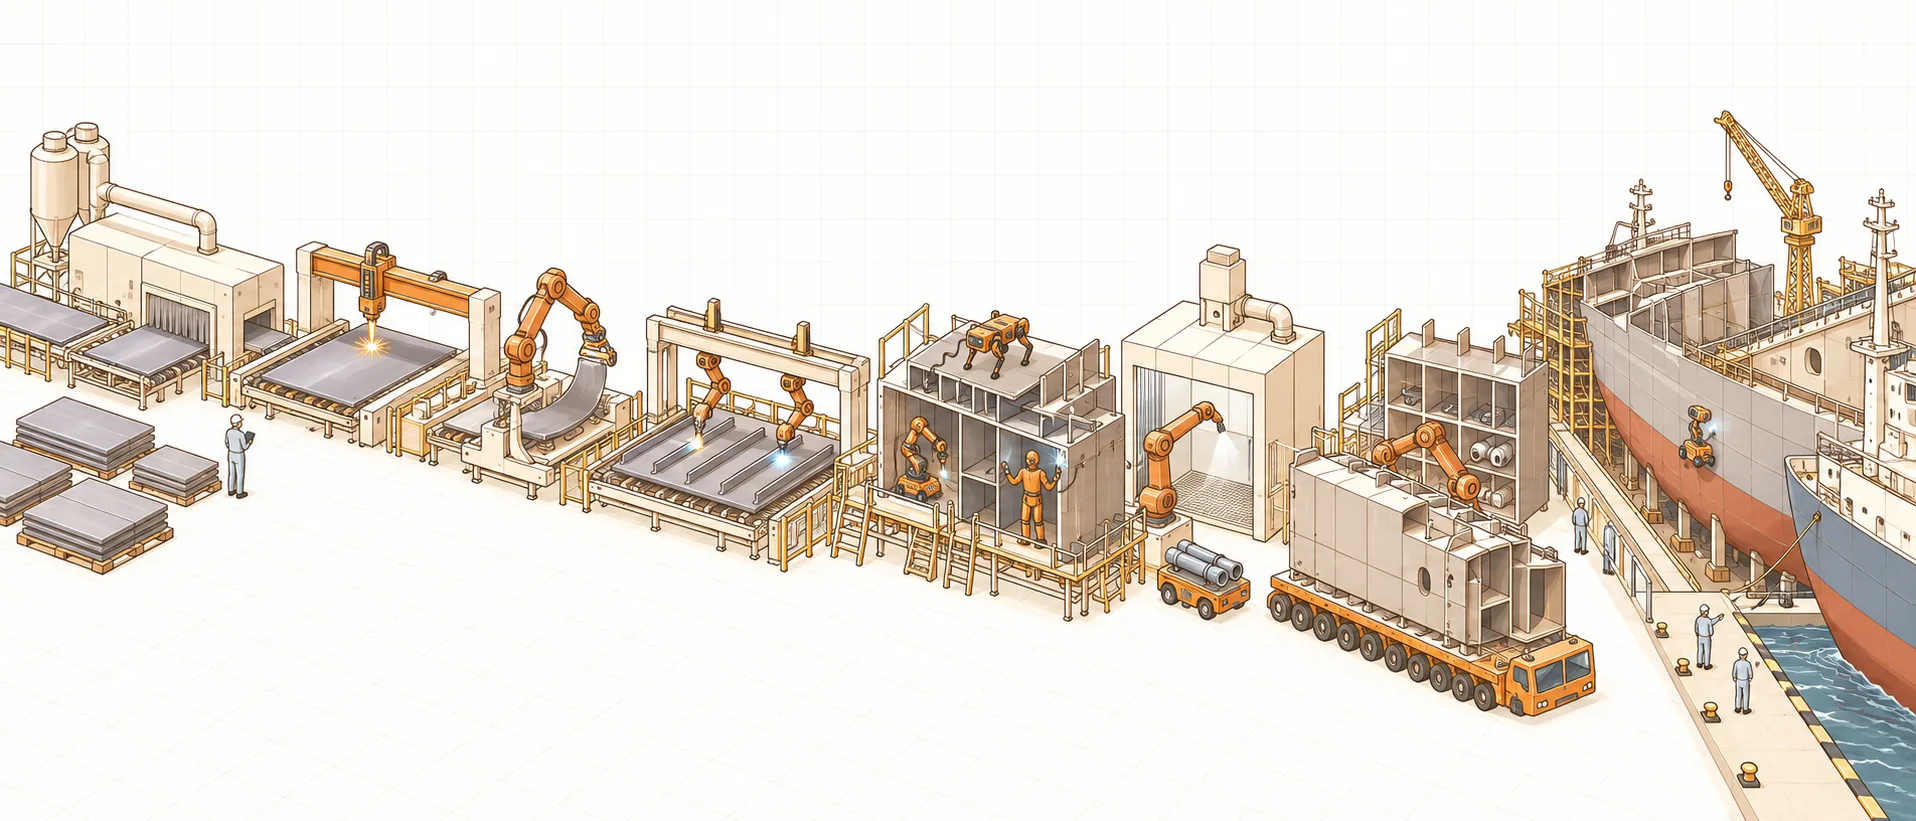
工程の流れ
工程を押すと、その工程の作業へ移動します。
工程の出典:国土交通省 九州運輸局「船ができるまで」 / 国土交通省 海事局 気仙沼市 社会科指導案「船ができるまで」14 工程 / 日本造船工業会 塗装小委員会「造船業における塗装作業について」(2004) / ニュースイッチ「造船倍増、カギはロボット活用」(2026-05-11)
工程ごとの置き換え作業
人が今やっている作業のうち、ロボットが担っている実例があるものを工程ごとに挙げました。右のリンクから候補機種と導入実績へ進めます。
- 専用設備
鋼材受入・前処理
製鉄所から入荷した鋼板・形鋼を保管・仕分けし、ショット工場でブラスト後に錆止め(ショッププライマー)を塗る。
ショットブラスト・プライマー塗装は連続ラインの設備が担う。クレーン・マグネットでの鋼板ハンドリングもライン設備の一部。
- ロボット化
切断・曲げ加工
設計データから NC(ガス・プラズマ)切断機で部材を切り出す。曲がり外板はガスバーナーで加熱し水で冷やす「ぎょう鉄(線状加熱)」で、熟練者が手作業で曲げる。
- 曲がり外板のぎょう鉄(加熱位置の決定とバーナー加熱)
ジャパンマリンユナイテッド 津事業所(三重)。大阪公立大学と NEDO 事業で開発した小型ぎょう鉄ロボットを運用開始(2024-10)。長さ 10m の鋼板に 2 台、精度は誤差 1cm 以内、2024 年度内に 4 台へ。
- 量産型 AI 曲げ加工ロボットで複数造船所のぎょう鉄を置き換える
国交省「AI の活用による次世代造船所の実現に資する技術開発事業」採択(2026-03-19)。JMU・大阪公立大学・旭洋造船・新来島サノヤス造船・檜垣造船が、高速シミュレーションで加熱箇所を瞬時に算出する量産型 AI 曲げ加工ロボットを複数造船所で実証。
- ロボット化
小組立(部材の溶接)
平板にロンジ(縦通材)やフレームを仮付けし、数トン規模の小組立品に溶接する。同じ形が繰り返されないため、人が治具・位置決め・溶接を行う。
- 小組立品のフィレット溶接を複数台の産業用ロボットで同時に行う
HD 現代三湖重工業(韓国・霊岩)。2022-10 から産業用ロボット 6 台が同時に溶接する小組立溶接の自動化を開始。GMAW でスラグを低減。
- 3D 設計データから作業指示を自動生成し、複数の溶接ロボットを AI で連携させて平板部材を溶接する
今治造船 丸亀事業本部(香川)。i-Shipping 補助事業で「自動溶接ロボット連携システム」を開発。ブロックごとに形が違うため 3D データから指示を自動生成し、可搬装置と組み合わせてロボットの移動も人手から外す(国交省 海事レポート、開発段階)。
- ロボット化
中組立・大組立(ブロック溶接)
小組立品を組み合わせて数十トンのブロックにし、ブロック内部の狭い区画や高所・曲面を人が溶接する。吊り上げ用のラグ(吊りピース)も溶接で取り付ける。
- ブロック内の短い溶接線を、人が持ち運べる小型溶接ロボットで溶接する
新来島どっく(愛媛・今治)がシステムエルエスアイ製の造船向け小型自動溶接ロボット 1 号機を導入(2026-05-28)。重量 15kg、カメラとレーザーで溶接箇所を自動検出、1 人で 3 台運用、2026 年度中に 6 台追加。製品例: コベルコ「石松」(約 6kg、レール走行・マグネット固定)、ファナック「CRX-3iA」(11kg、教示不要)、ダイドー×ダイヘン 協働ロボット+リフター付き台車。
出典:ニュースイッチ (2026-05-22) / ニュースイッチ (2026-05-11) / MONOist 神戸製鋼 大組立向け溶接ロボット (2017-10-24)
- レール上を自走する協働溶接ロボットが図面から溶接位置を計算し、人が位置替えせずにブロックを溶接する
HD 現代重工業 蔚山 中型船事業部(韓国)。自走式電動レール上の協働ロボットが図面を読んで溶接(2026-06 取材)。1 人 2 台から 6 台運用へ移行中、目標 8 台。HD 現代ロボティクスは同種の「ArcLift GO」を米 Chouest Group の 4 造船所へ受注(2026-05、1 人で 2〜3 台)。
- 狭い区画の溶接を軽量溶接ロボットに置き換え、熟練溶接工の不足を補う
韓華オーシャン 玉浦造船所(韓国・巨済)。8kg の溶接ロボット約 110 台と狭隘部向け 17kg 機 4 台を運用(2023-10)。屋内溶接の 67% が AI 支援、2030 年に 100% 目標。実証済みロボットを 2026 年に Hanwha Philly Shipyard(米)へ展開。
出典:KED Global (2023-10-30) / Hanwha Feature Story (2026-07-21)
- ロンジが密集する船体内部や壁面・天井を、磁石脚の四足ロボットが歩いて溶接する
三星重工業 巨済造船所(韓国)× DIDEN Robotics(KAIST 発)。磁石脚の四足「DIDEN 3.0」がロンジの間を通り抜け、背中のトーチで溶接するテストを実施し、販売契約を締結(2025-09-30)。2026 年後半に溶接・検査・塗装用途で納入予定。
出典:DIDEN Robotics: Spider 30 (2026-04-09) / Cyprus Shipping News (2025-10-06) / Samsung Heavy Industries × Rainbow Robotics (2025-10-24)
- ブロック外板の高所・曲面を、電磁石で張り付く脚式ロボットが登って溶接・塗装・品質確認する
川崎重工 坂出工場(香川)。電磁石で船体に張り付く四足試作機(60×44×29cm)を公開(2026-10-06)。カメラで溶接線を見て溶接量を判断。2027 年に坂出で実証、2028 年実用化目標。名村造船所・新来島どっくと国交省事業「開放空間用 AI 溶接・塗装ロボット」(2026-03〜2027-03、ClassNK・ABS が評価参加)。閉鎖空間向けは MTI・JMU・名村・新来島が別事業で脚式歩行型を開発。
出典:Marine Insight (2026-10) / NHK (2026-10-06) / Baird Maritime (2026-10-08) / 国土交通省 採択事業リスト(別紙2)
- 熟練溶接工の手の動きを学習したヒューマノイドがブロック溶接を担う
HD 韓国造船海洋・HD 現代ロボティクス × Persona AI(米ヒューストン)。2025-05 の MOU を経て試作機の現場適用性を確認し、共同開発契約(2026-03-23)。試作機 2026 年末、2027 年から現場試験・商用化予定。HD 現代三湖は NEURA Robotics(独)とも四足・ヒューマノイドを溶接・物流・検査で実証(2025-07 合意)。企業発表のみ。
出典:The Maritime Executive (2026-03) / Korea JoongAng Daily (2026-03-23) / Inspenet (2025-07-08)
- 吊りピース(ラグ)の切断・アームによる溶接と、AMRによる次工程への搬送
HD 現代重工業 蔚山 ラグ自律製造工場(韓国)。産業用ロボットアームが溶接線を認識してラグを溶接し、AMR が完成品を次工程へ搬送する別々の役割を担う(2026-06 取材)。43 種類・使用量の 95% をカバー、従来は 6 人で 1 日約 100 個。右の活用シーンはAMRによる搬送部分に対応。
出典:Asia Economy (2026-06-14) / NewsPim 現地取材・溶接/再生工程写真 (2026-06-14)
- ロボット化
塗装(ブラスト・塗装)
ブロックの溶接部や錆を研掃(ブラスト・研磨)し、防食・防汚塗料を多層塗りする。85% は屋外塗装で、高所・閉鎖区画の作業が多い。
- 船内区画の清掃・研磨を、障害物を検知しながら自律走行するモビリティで行う
新来島どっく・トヨタ自動車・今治造船・新来島豊橋造船「AI 船内清掃・研磨モビリティ開発事業」。国交省 AI 造船ロボット事業に採択(2026-03-19)。自動車運搬船等の建造での人手不足解消が狙い。
- 塗膜・錆の除去を、レーザーと画像認識 AI を載せた協働ロボットで行う
三和ドック・尾道造船・広島大学・ナカタ・マックコーポレーション・ClassNK「パルスレーザを用いた船体用自動表面処理システム」(国交省採択、2026-03-19、建造/修繕の省人化)。製品例: ファナック CRX-3iA はレーザーで塗装を除去し、昇降機と組み合わせて船舶修繕の塗装剥離に対応。
- 高所の塗装を AI 塗装ロボットに置き換え、複数台を群制御する
ダイドー・眞鍋造機・安川電機・浅川造船・JMU・新来島どっく「AI 群制御×協働ロボットによる次世代造船 DX 事業」(国交省採択、2026-03-19)。無監視運転の車輪型 AI 溶接ロボットと高所作業用 AI 塗装ロボットを協働ロボットで開発し、複数台を同時制御。協力企業にダイヘン・ファナック等。
- 船体外板の高圧洗浄・ブラスト・塗装を自走ロボットで行う(修繕ヤードの近接事例)
Damen Shiprepair Dunkerque(仏・修繕・近接事例)。AMBPR「GreenDock Robot」5 台を受領(2025-02)。高圧洗浄 400bar、超高圧ブラスト 2,500bar、塗装 100m²/h、オーバースプレーを囲いで遮断、遠隔操作。NOSCO 造船所(ベトナム)には RobotPlusPlus のHighMate系ハイドロブラストロボット20台超と周辺設備を納入(2026-04)。NOSCOへの個別納入型番は未確認。
出典:Damen (2025-02) / RobotPlusPlus 発表 (2026-05-07) / ShipUniverse (2026-10-16)
- ロボット化
艤装(配管・電装・先行艤装)
配管スプール(エルボ・ティー・フランジを溶接した配管ユニット)を工場で作り、ブロック段階で先行取付する。電線布設・機器据付・内装は搭載後の岸壁作業。
- 配管スプールの位置合わせ・溶接・測定を工場でロボット化する
三星重工業「Pipe RoboFab」(韓国・咸安、竣工 2026-03-16)。6,500m²、年約 10 万本の配管スプールを設計連携・自動物流・加工・位置合わせ・溶接までビジョン AI で自動化。韓華オーシャン 巨済は配管溶接用協働ロボットで準備作業を 60% 削減(2023-10)。
- 艤装品・部材を造船所内で AMR により自動搬送する
HD 現代三湖重工業 × LG CNS × HD 現代ロボティクス × HD 韓国造船海洋(2025-09-15 MOU)。AMR による造船所の自動物流システムと、計測・成形・溶接を担うヒューマノイドを開発。溶接・組立・艤装・検査の自動化が目標。
- ロボット化
搭載(ドック・船台)
塗装・先行艤装を終えたブロックを運搬車でドックへ運び、ゴライアスクレーンで吊り込んで溶接で繋ぐ。今治造船の新ドックは 1,330t 吊りクレーン 3 基。
- 組立工程間・ドックへの超大型ブロック搬送を自律走行トランスポーターに置き換える
現代 Movex が韓国産業通商資源部の「超大型ブロック運搬用 知能型自律走行トランスポーター」事業を主管(2026-07-28 発表、42 か月、政府補助 190 億ウォン)。三星重工業・HD 現代重工業・HD 韓国造船海洋・韓華オーシャンが参加、米国の造船所で実証。
- ロボット化
検査(溶接・塗膜・区画)
溶接ビードの外観・非破壊検査、塗膜厚の測定、タンク・貨物倉内部の目視検査を、造船所の検査員と船級検査員が足場や高所作業車で行う。
- 溶接直後のビード品質を、溶接ロボットに統合した AI で判定する
台湾国際造船(CSBC)× Techman Robot(2025-12)。協働アーム「TM6S」(リーチ 1.8m・可搬 6kg)が画像で溶接点を特定し、統合 AI が溶接品質を検査。自動化実証ラインを稼働、量産テストは翌年。国内では九州大学・広島大学・ClassNK・神戸製鋼・大島造船所・常石造船等が溶接ログ自動判定と品質確認ガイドライン素案を開発中(国交省採択 2026-03)。
- タンク・貨物倉内部の足場検査を、ドローンの目視・板厚計測に置き換える(就航船の近接事例)
テラドローン「UT ドローン」が超音波板厚計測による船舶点検方法で船級協会の認証を取得(2022-10、世界初と発表)。従来の足場・高所作業車に比べ費用・工数 1/10 を見込む。ClassNK は船級検査でのドローン利用ガイドラインを公表(2018-04、タンク・貨物倉内で飛行試験)。DNV GL は FPSO の高さ 19.4m のタンクを屋内ドローン「Scout 137」で検査(2020)。新造検査での国内造船所の導入は未確認。
出典:Terra Drone (2022-06-02) / LOGISTICS TODAY (2022-10-07) / IIMS ClassNK drone guidelines (2018-04-10) / DRONE.jp (2020-07-06)
- 人が担う
進水・海上試運転・引渡
ドックに注水して進水し、岸壁で船体艤装・仕上塗装を終えて海上試運転で性能を確認し、船主に引き渡す。
進水・試運転は船主・船級・造船所の立会いと運航判断が要る。韓華オーシャンは試運転中の遠隔診断を陸上技術者が行うが、ロボットの対象ではない。
一覧
| 工程 | ロボット化できる作業 | 段階 | ロボット種別 | 用途ページ |
|---|---|---|---|---|
| 2. 切断・曲げ加工 | 曲がり外板のぎょう鉄(加熱位置の決定とバーナー加熱) | 国内導入済み | ロボットアーム | 組立・加工 |
| 2. 切断・曲げ加工 | 量産型 AI 曲げ加工ロボットで複数造船所のぎょう鉄を置き換える | PoC・実証段階 | ロボットアーム | 組立・加工 |
| 3. 小組立(部材の溶接) | 小組立品のフィレット溶接を複数台の産業用ロボットで同時に行う | 海外実績あり | ロボットアーム | 組立・加工 |
| 3. 小組立(部材の溶接) | 3D 設計データから作業指示を自動生成し、複数の溶接ロボットを AI で連携させて平板部材を溶接する | PoC・実証段階 | ロボットアーム | 組立・加工 |
| 4. 中組立・大組立(ブロック溶接) | ブロック内の短い溶接線を、人が持ち運べる小型溶接ロボットで溶接する | 国内導入済み | ロボットアーム | 組立・加工 |
| 4. 中組立・大組立(ブロック溶接) | レール上を自走する協働溶接ロボットが図面から溶接位置を計算し、人が位置替えせずにブロックを溶接する | 海外実績あり | ロボットアーム | 組立・加工 |
| 4. 中組立・大組立(ブロック溶接) | 狭い区画の溶接を軽量溶接ロボットに置き換え、熟練溶接工の不足を補う | 海外実績あり | ロボットアーム | 組立・加工 |
| 4. 中組立・大組立(ブロック溶接) | ロンジが密集する船体内部や壁面・天井を、磁石脚の四足ロボットが歩いて溶接する | PoC・実証段階 | 四足歩行ロボット | 組立・加工 |
| 4. 中組立・大組立(ブロック溶接) | ブロック外板の高所・曲面を、電磁石で張り付く脚式ロボットが登って溶接・塗装・品質確認する | PoC・実証段階 | 四足歩行ロボット | 組立・加工 |
| 4. 中組立・大組立(ブロック溶接) | 熟練溶接工の手の動きを学習したヒューマノイドがブロック溶接を担う | PoC・実証段階 | ヒューマノイド | 組立・加工 |
| 4. 中組立・大組立(ブロック溶接) | 吊りピース(ラグ)の切断・アームによる溶接と、AMRによる次工程への搬送 | 海外実績あり | 自律走行搬送ロボットロボットアーム | 工場内搬送 |
| 5. 塗装(ブラスト・塗装) | 船内区画の清掃・研磨を、障害物を検知しながら自律走行するモビリティで行う | PoC・実証段階 | 清掃ロボット | 産業用清掃・表面処理 |
| 5. 塗装(ブラスト・塗装) | 塗膜・錆の除去を、レーザーと画像認識 AI を載せた協働ロボットで行う | PoC・実証段階 | ロボットアーム | 産業用清掃・表面処理 |
| 5. 塗装(ブラスト・塗装) | 高所の塗装を AI 塗装ロボットに置き換え、複数台を群制御する | PoC・実証段階 | ロボットアーム | 産業用清掃・表面処理 |
| 5. 塗装(ブラスト・塗装) | 船体外板の高圧洗浄・ブラスト・塗装を自走ロボットで行う(修繕ヤードの近接事例) | 海外実績あり | フィールドロボット | 産業用清掃・表面処理 |
| 6. 艤装(配管・電装・先行艤装) | 配管スプールの位置合わせ・溶接・測定を工場でロボット化する | 海外実績あり | ロボットアーム | 組立・加工 |
| 6. 艤装(配管・電装・先行艤装) | 艤装品・部材を造船所内で AMR により自動搬送する | PoC・実証段階 | 自律走行搬送ロボット | 工場内搬送 |
| 7. 搭載(ドック・船台) | 組立工程間・ドックへの超大型ブロック搬送を自律走行トランスポーターに置き換える | PoC・実証段階 | 自律走行搬送ロボット | 工場内搬送 |
| 8. 検査(溶接・塗膜・区画) | 溶接直後のビード品質を、溶接ロボットに統合した AI で判定する | 海外実績あり | ロボットアーム | 検査・品質管理 |
| 8. 検査(溶接・塗膜・区画) | タンク・貨物倉内部の足場検査を、ドローンの目視・板厚計測に置き換える(就航船の近接事例) | 製品あり(導入事例未確認) | ドローン | 検査・品質管理 |
導入前の確認点
- ブロックは 100 個以上あり形も手順も毎回違う。3D 設計データから溶接線・経路を自動生成できるか、カメラ・レーザーで溶接箇所を現場認識できるかを確認する(今治造船の連携システム、コベルコ SMART TEACHING、システムエルエスアイの自動検出)。
- 狭隘部・高所・曲面が主戦場。人が持ち運べる重量(6〜17kg)か、磁石脚で壁・天井を歩けるかで機種が決まる。1 人で何台運用できるか(新来島どっく 1:3、HD 現代重工 1:2→6)が省人効果を左右する。
- 溶接・塗装品質は船級規則の対象。ロボット溶接の品質確認ガイドラインは国交省事業で素案を作成中、ドローン検査は ClassNK ガイドラインがある。船級(ClassNK・ABS・DNV)の評価参加や承認手順を事前に確認する。
- 造船の塗装は 85% が屋外。風雨・温度・粉じん・塗料ミストに耐える仕様か、四足ロボットの動作温度(DIDEN は −10〜60℃)や防爆の要否を確認する。
- タンク・貨物倉は鋼板に囲まれ GPS・磁気コンパスが乱れる(ClassNK)。ドローン・自律ロボットの屋内測位方式と通信手段を確認する。
- 搬送対象は数トンの小組立品から数十トンのブロックまで。通常の AMR で運べるのは艤装品・ラグなどの部材で、ブロック級は自律トランスポーター(国プロ段階)の領域。
自社の工程で、どこから置き換えるか相談する
工程表を持ち込んでいただければ、置き換えやすい作業と候補機種、PoC の進め方を一緒に整理します。