活用シーン / H 研究開発・教育 · ロボットハンド特集
ロボットハンド:研究・特殊環境
遠隔操作・模倣学習・強化学習で、器用な操作を研究するための多指ハンド。人が入りにくい環境での遠隔作業の検証にも使います。
コア機能
- 20以上の関節と多数のセンサによる人の手に近い器用さ
- 触覚・力覚データの高頻度取得
- データグローブ等による遠隔操作とデモデータ収集
顧客価値
- 把持・操作の研究を実機で検証し、成果の説得力を上げる
- 学習用の触覚・力覚データを自前で蓄積できる
- 危険環境での遠隔作業の実現性を事前に評価できる
導入前に確認すること
- 必要な自由度・センサの種類と、制御周期
- ROS・Python等の開発環境と、保守・修理の窓口
厳選した候補
現場で実際に使える機種を、向いている理由とあわせて絞り込みました。「PoC向け」は限定的な実証から始める機種です。
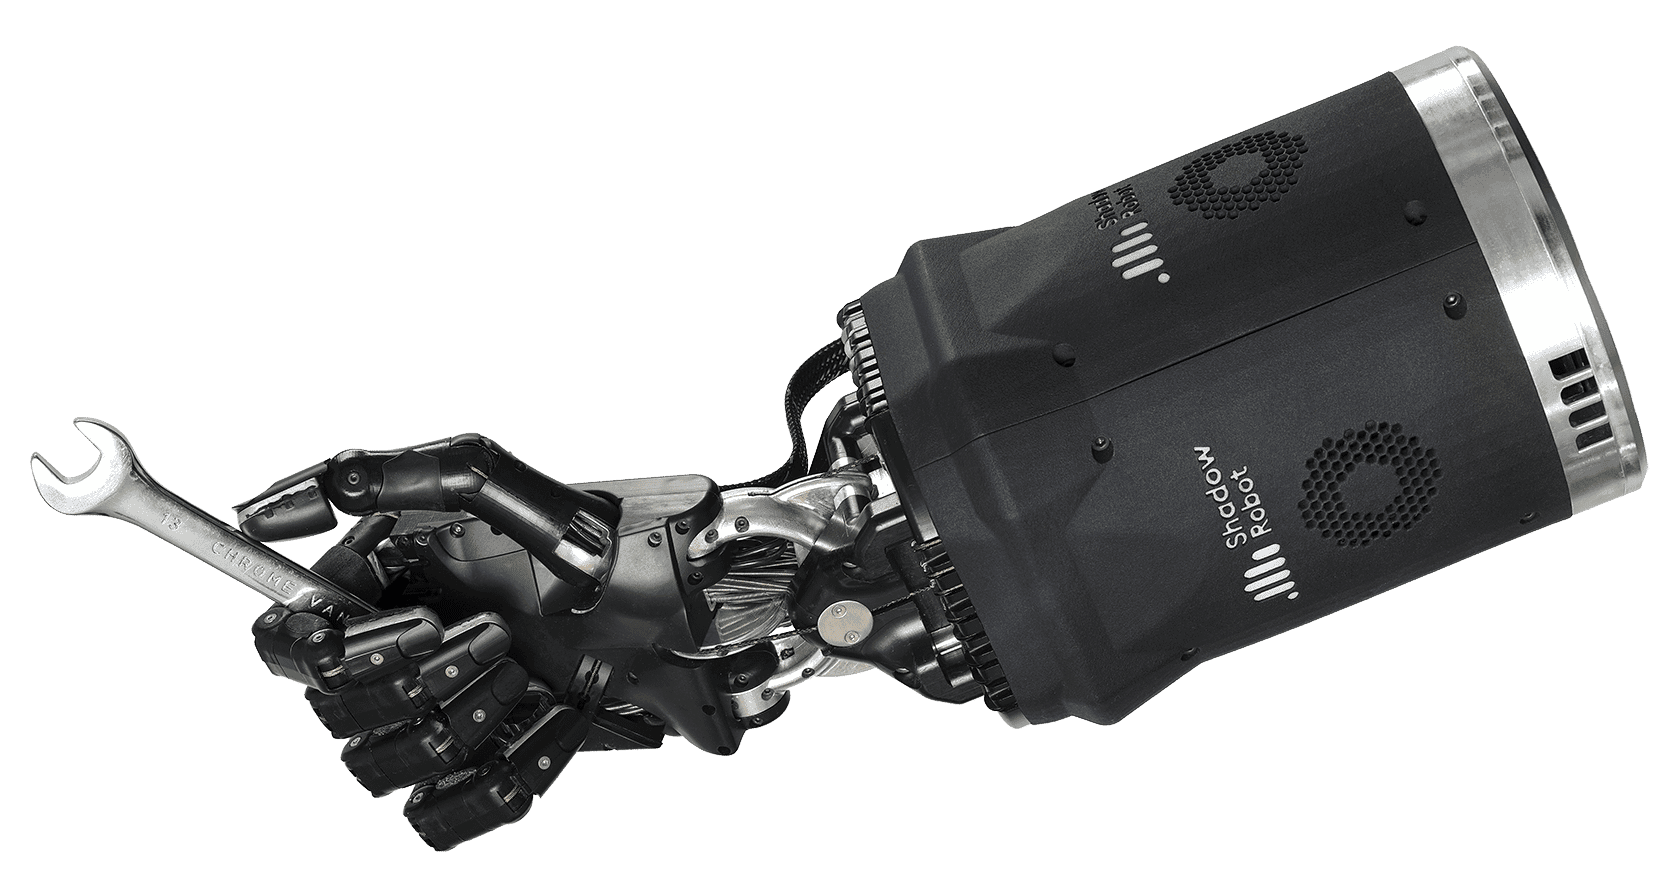
ロボットハンド
Shadow Robot
Shadow Dexterous Hand
20モーター・24関節と100超のセンサーを備え、1kHz制御に対応する5指ロボットハンド。
20 Actuated + 4 Under-actuated自由度
実用
20モーター・24関節・100超のセンサ。世界の研究機関で使われる定番。
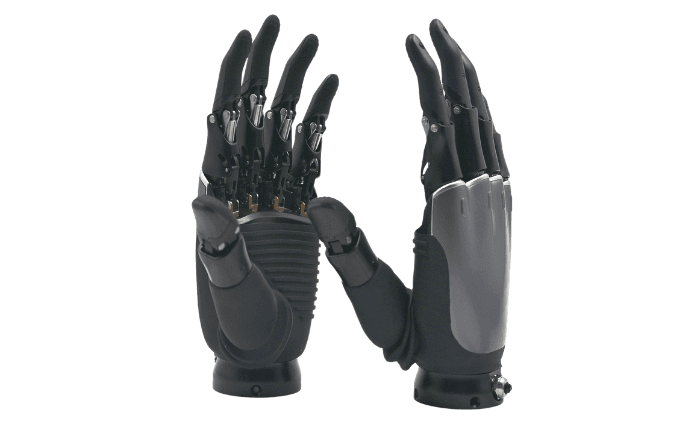
ロボットハンド
OYMotion(傲意科技)
ROH-AP002
指・掌の3次元力覚と150Hz触覚更新に対応する11関節ロボットハンド。
最大荷重30kg
実用
指・掌の3次元力覚と150Hz触覚。触覚研究を始めやすい価格帯。
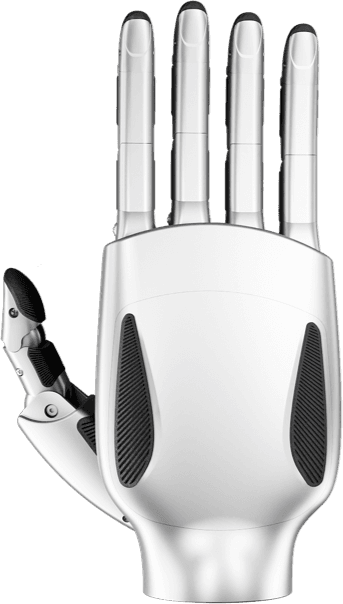
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand L20
16能動+5受動自由度、触覚・視覚拡張に対応する多指ハンド。
16 Active + 5 Passive自由度 · 最大荷重20kg · 四指15N
PoC向け
16能動自由度で触覚・視覚拡張に対応。遠隔操作・データ収集に。
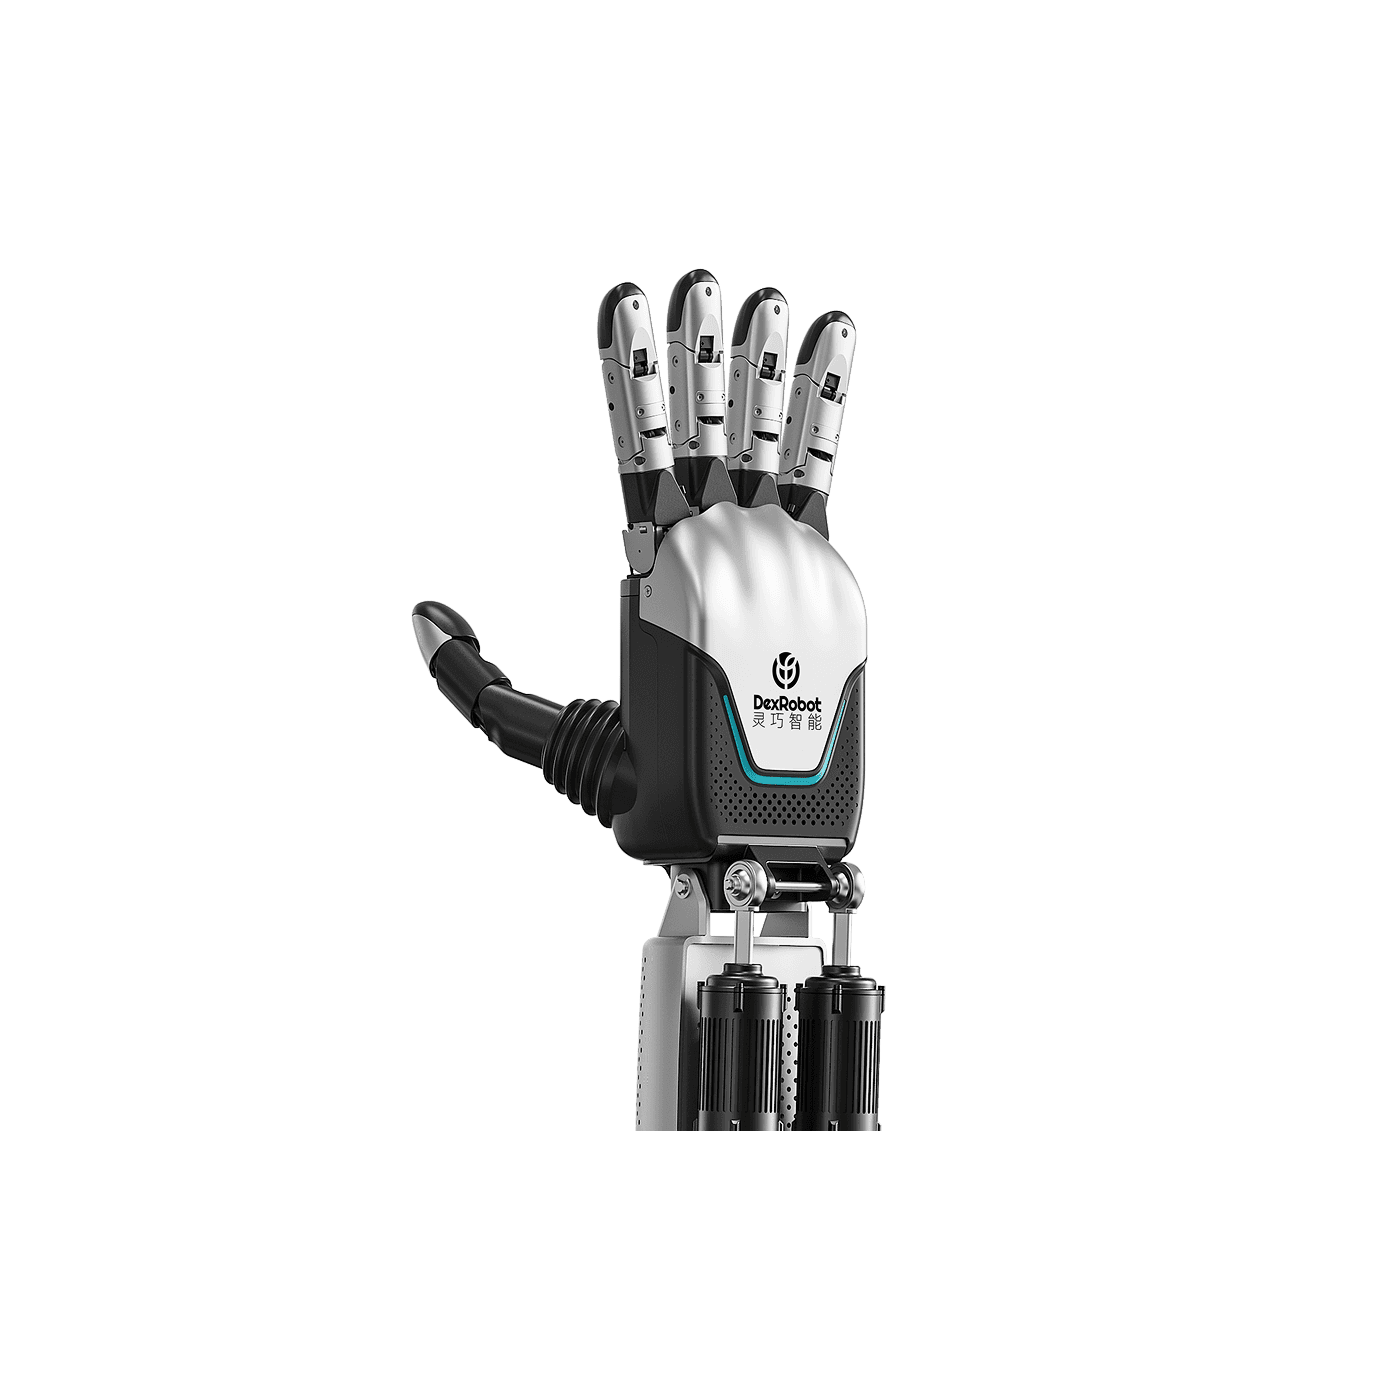
ロボットハンド
DexRobot(灵巧智能)
DexHand021 Pro
手首一体構造と全域マルチモーダル知覚を備えた22自由度ロボットハンド。
22自由度 · 最大荷重5kg
PoC向け
手首一体・22自由度、全域マルチモーダル知覚。高度な器用操作の研究に。
どの機種が合うか相談する
現場の条件をお聞きし、候補の絞り込みからPoCの進め方まで整理します。