完成車工場の車両製造ライン
溶接・塗装はロボット化が標準ですが、受入・部品供給・艤装・完成検査・出荷には人が残っています。国内完成車メーカーの公開情報と海外の実証から、工程ごとに置き換えられる作業を整理しました。
全9工程のうち9工程に、ロボットへ置き換えられる作業が20件あります。
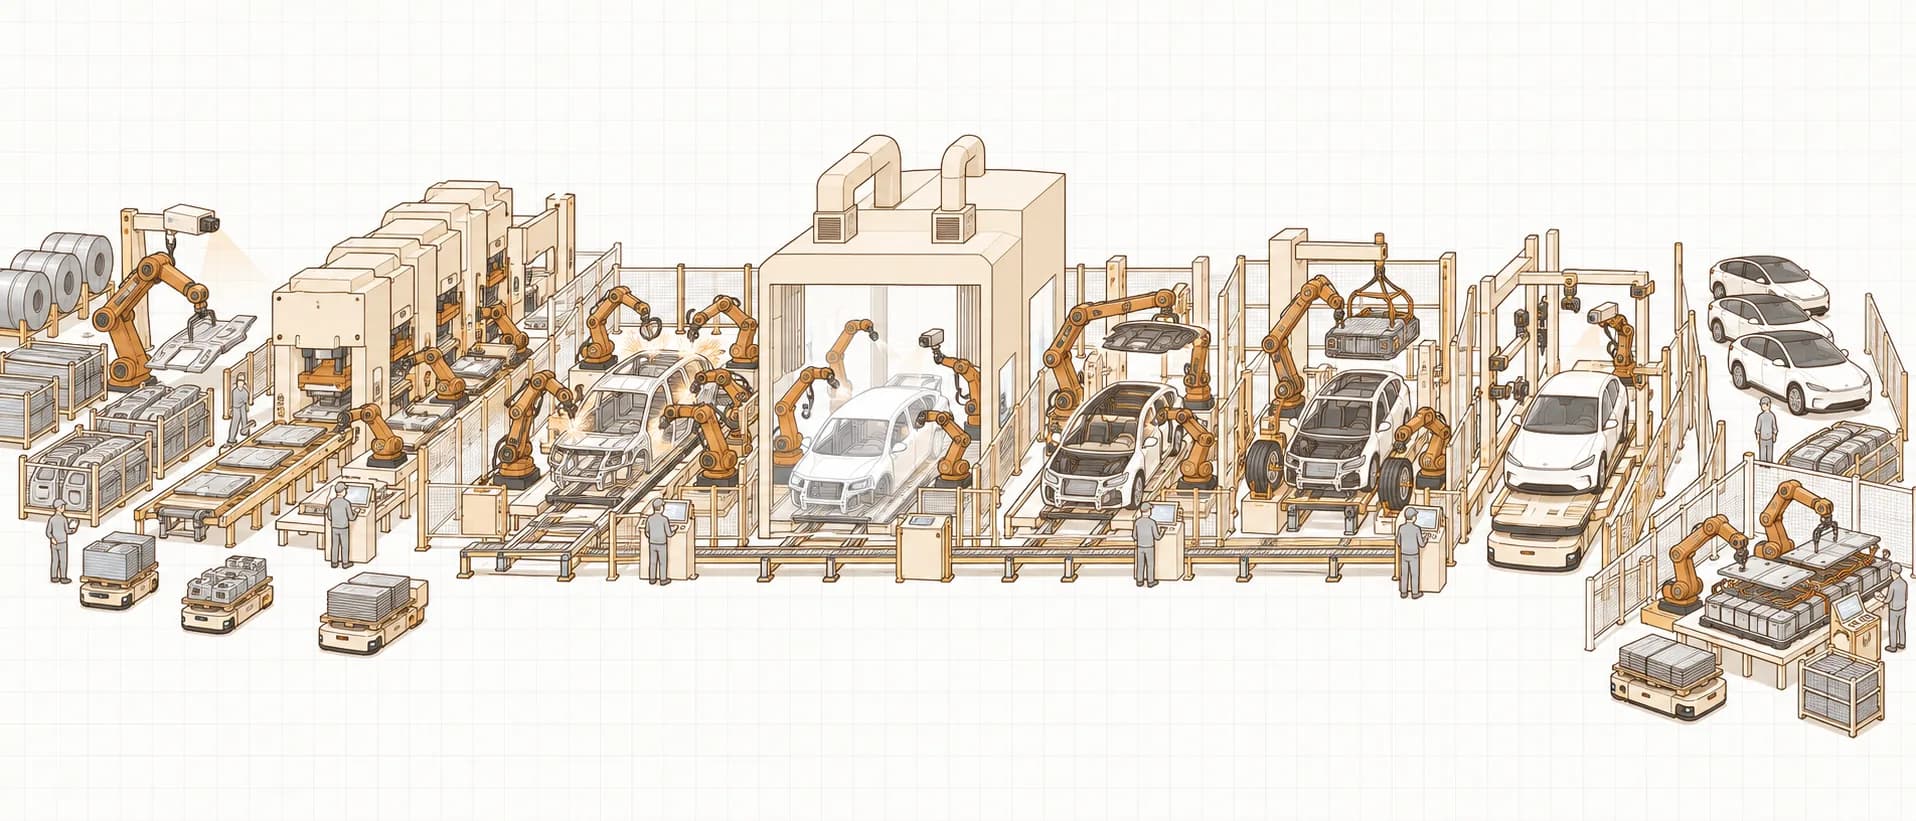
工程の流れ
工程を押すと、その工程の作業へ移動します。
工程の出典:トヨタ バーチャル工場見学 / Honda クルマができるまで / 日産 工場見学・クルマができるまで
工程ごとの置き換え作業
人が今やっている作業のうち、ロボットが担っている実例があるものを工程ごとに挙げました。右のリンクから候補機種と導入実績へ進めます。
- ロボット化
部品・鋼板受入
コイル鋼板と 100 社超のサプライヤー部品を受け入れ、通い箱を荷降ろし・仕分けして各工程へ供給する。
- 国内導入済み混載通い箱のデパレタイズと入荷仕分けB-5 搬送・入出庫ピッキング
松田電機工業所(愛知・自動車電装部品)× Mujin。3D ビジョンのデパレタイズロボット 2 台で形状・積み方の異なる通い箱に対応。3 名→0 名、約 5,000 箱/日(2026-09)。
- PoC・実証段階入荷コンテナからの部品取り出しと順序供給台車への仕分けB-5 搬送・入出庫ピッキング
BMW Spartanburg(米)Figure 03 が未整列部品を順序供給トロリーに仕分け、無人搬送車でラインへ供給(2026-06 発表、開始段階)。Hyundai Metaplant America では Boston Dynamics Atlas が部品仕分けを試験。
出典:BMW Group PressClub (2026-06) / Interesting Engineering (2026-09)
- 国内導入済み入庫〜ピッキング〜加工エリアの工程間搬送B-5 搬送・入出庫工場内工程間搬送
トヨタ自動車 複数工場に Geek+ の搬送型 AMR 400 台超(1 システム最大約 200 台)。フォークリフト動線との分離と部品移動のデータ化が目的(2026-06)。
- ロボット化
プレス
コイルを伸ばしてブランク切断し、4 段のプレスで外板・骨格部品を成形。注文順に並べ替えて次工程へ。
- 国内導入済みプレス機間のパネル搬送B-1 原材料投入・供給原料投入・マシンテンディング
ABB IRB 760PT(可搬 450kg・リーチ 3.18m)などプレス間搬送専用ロボットが自動車プレスラインで標準。Honda は鋼板のセット・プレス・取り出しを自動化。
- ロボット化
車体溶接
フロア・サイド・ルーフを約 4,000 点のスポット溶接で組む。ドア・フード・トランクを取り付け、各工程で検査。
- PoC・実証段階溶接治具への板金部品のセット(人が残っている作業)B-2 組立・加工人型ロボット:危険作業・労働力不足を補う
BMW Spartanburg ボディショップで Figure 02 が板金部品を溶接治具に挿入。約 11 か月稼働し X3 3 万台超の生産を支援(2026-06)。
出典:BMW Group PressClub (2024-08) / BMW Group PressClub (2026-06)
- 海外実績あり溶接後ボディの外観品質検査B-3 検査・品質管理検査・品質確認
Hyundai Metaplant America(米ジョージア)の溶接工場で Boston Dynamics Spot が外観検査(2025-03 開所)。
- ロボット化
塗装
洗浄→電着→シーラー→中塗り→上塗り→焼付。上塗りはロボット、シーラーは人と分担、塗面検査は目視・触診。
- 国内導入済み塗面の外観検査(ゴミ・ブツ・ハジキ)と色・膜厚・鮮映性の計測B-3 検査・品質管理検査・品質確認
日産 栃木工場(アリア)。ゼブラ照明+カメラ搭載ロボット複数台がボディを約 600 区画に分けて検査し 0.3mm のゴミを検出。不良は検査員のスマホに通知して人が補修。
- ロボット化
艤装・最終組立(内装・電装)
ドアを外し、ワイヤーハーネス・天井・インパネを組み付ける。1km のラインで約 3,000 点を注文順に取り付ける。
- 国内導入済みヘッドライナー(天井内張り)のクリップ組付B-2 組立・加工ロボットアーム:組立・協業作業
日産 栃木工場。クリップ穴位置を計測してロボットが柔らかい内張りを位置合わせし、圧入時の振動・圧力で嵌合を判定(2020 導入)。
- 国内導入済みインパネ(コックピットモジュール)・電装ユニットの組付、グロメットの穴塞ぎB-2 組立・加工ロボットアーム:組立・協業作業
Honda 寄居工場(埼玉)。稼働当初からインパネ自動組付ロボット、2015 年に電装ユニット取付とグロメットをロボット化。
- PoC・実証段階部品キット(トート)のライン配送、小物部品の投入B-2 組立・加工人型ロボット:危険作業・労働力不足を補う
Mercedes-Benz(ハンガリー・ベルリン)Apptronik Apollo で部品キット配送から開始。Xiaomi 工場ではヒューマノイドがナット投入・箱の取り回し(2026-03)。
- ロボット化
艤装・最終組立(パワートレイン・足回り・外装)
エンジン/モーターとサスペンションを下から搭載し、タイヤ・ガラス・シートを取り付け、ドアを再装着する。
- 国内導入済みモーター・バッテリー・リヤサスの一括搭載と上向きボルト締結B-2 組立・加工ロボットアーム:組立・協業作業
日産 栃木工場「SUMO」。高速ビジョンでボディ位置を実時間計測し、ロボットが一括搭載と上向き締結を全自動化。6 工程→1 工程、ガソリン/e-POWER/EV 混流。
- 国内導入済みタイヤ取付とボルト締結、シート搭載B-2 組立・加工ロボットアーム:組立・協業作業
Honda:LED センサーでボルト穴位置を検出し、ロボット 4 台がタイヤ取付・ボルト締め。シートはボディを傷つけない位置を計算して 1 脚ずつ搭載。
出典:Honda 車体組立工程
- 国内導入済み工程間の部品搬送(AGV・無人牽引)B-5 搬送・入出庫工場内工程間搬送
トヨタ 元町工場 機械部:台車下 AGV 約 100 台を位置可視化。Toyota Burnaston(英)では樹脂バックドアのドリー列を無人牽引 AGV が運ぶ。
- PoC・実証段階組立ラインでの部品組付をヒューマノイドで担うB-2 組立・加工人型ロボット:危険作業・労働力不足を補う
BYD・Zeekr で UBTech Walker S1 が材料仕分け・搬送・部品取付。XPeng は自社工場で Iron 500 台超を試験運用(企業発表、作業内容は非開示)。
- ロボット化
完成検査
完成検査員が約 1,500 項目を検査:部品照合、外観の目視・触診、灯火調整、ローラー試験、テストコース走行。
- 海外実績あり隙間・段差(ギャップ&フラッシュ)のインライン計測B-3 検査・品質管理検査・品質確認
Stellantis:Comau RACER-5 協働ロボット+ビジョンで最終組立コンベア上の車両のフード・ドア・テールゲート 50 点超を計測。60 台/h 超、再現性 0.1mm 台。
出典:Comau
- PoC・実証段階ドアロック・シートベルト・ヘッドライトカバーの機能検査、エンブレム貼付B-2 組立・加工人型ロボット:危険作業・労働力不足を補う
Nio F2 工場で UBTech Walker S が品質チェックとロゴ貼付(2024-02)。東風柳州汽車は 20 台を購入予定(2025-03)。Audi 長春ではエアコン漏れ試験。
- ロボット化
出荷
完成車をヤードへ移動して仕向地別に整列し、キャリアカーや船に積み込む。
- 国内導入済み完成車ヤード内の車両移動(ドライバーの徒歩回収 8km/日の置き換え)B-5 搬送・入出庫バックヤード・構内搬送
トヨタ 元町工場の車両搬送ロボット VLR。車両下に潜って 4 輪を持ち上げ、RTK-GNSS で自律走行、複数台を管制(2023-09 運用開始)。
- 国内導入済み完成車の工場→岸壁への無人牽引B-5 搬送・入出庫バックヤード・構内搬送
日産 追浜工場。リーフベースの自動運転牽引車で 1.4km・最大 3 台を牽引(2016-12 導入)。
- ロボット化
サブライン:EV バッテリーパック組立
セルを整列・検査・積層してモジュール化し、ケースに溶接・接着・締結で組み込み、パックにして車両ラインへ供給する。
- 海外実績ありセルの試験・積層・溶接からモジュール組立・EOL 試験までB-2 組立・加工ロボットアーム:組立・協業作業
ACC(Stellantis/Mercedes/TotalEnergies JV)向けに Comau がモジュール製造ライン 5 本を納入。Ford ケルンはロボット 180 台・全長 2km のパック組立ライン(2025-06 量産開始)。
- PoC・実証段階高電圧バッテリー組立でのセル・モジュール供給などの人作業B-2 組立・加工人型ロボット:危険作業・労働力不足を補う
BMW ライプツィヒで Hexagon Robotics AEON を高電圧バッテリー組立・部品製造で試験(2025-12 初回、2026 夏パイロット)。
一覧
| 工程 | ロボット化できる作業 | 段階 | 用途ページ |
|---|---|---|---|
| 1. 部品・鋼板受入 | 混載通い箱のデパレタイズと入荷仕分け | 国内導入済み | 搬送・入出庫 |
| 1. 部品・鋼板受入 | 入荷コンテナからの部品取り出しと順序供給台車への仕分け | PoC・実証段階 | 搬送・入出庫 |
| 1. 部品・鋼板受入 | 入庫〜ピッキング〜加工エリアの工程間搬送 | 国内導入済み | 搬送・入出庫 |
| 2. プレス | プレス機間のパネル搬送 | 国内導入済み | 原材料投入・供給 |
| 3. 車体溶接 | 溶接治具への板金部品のセット(人が残っている作業) | PoC・実証段階 | 原材料投入・供給 |
| 3. 車体溶接 | 溶接後ボディの外観品質検査 | 海外実績あり | 検査・品質管理 |
| 4. 塗装 | 塗面の外観検査(ゴミ・ブツ・ハジキ)と色・膜厚・鮮映性の計測 | 国内導入済み | 検査・品質管理 |
| 5. 艤装・最終組立(内装・電装) | ヘッドライナー(天井内張り)のクリップ組付 | 国内導入済み | 組立・加工 |
| 5. 艤装・最終組立(内装・電装) | インパネ(コックピットモジュール)・電装ユニットの組付、グロメットの穴塞ぎ | 国内導入済み | 組立・加工 |
| 5. 艤装・最終組立(内装・電装) | 部品キット(トート)のライン配送、小物部品の投入 | PoC・実証段階 | 原材料投入・供給 |
| 6. 艤装・最終組立(パワートレイン・足回り・外装) | モーター・バッテリー・リヤサスの一括搭載と上向きボルト締結 | 国内導入済み | 組立・加工 |
| 6. 艤装・最終組立(パワートレイン・足回り・外装) | タイヤ取付とボルト締結、シート搭載 | 国内導入済み | 組立・加工 |
| 6. 艤装・最終組立(パワートレイン・足回り・外装) | 工程間の部品搬送(AGV・無人牽引) | 国内導入済み | 搬送・入出庫 |
| 6. 艤装・最終組立(パワートレイン・足回り・外装) | 組立ラインでの部品組付をヒューマノイドで担う | PoC・実証段階 | 組立・加工 |
| 7. 完成検査 | 隙間・段差(ギャップ&フラッシュ)のインライン計測 | 海外実績あり | 検査・品質管理 |
| 7. 完成検査 | ドアロック・シートベルト・ヘッドライトカバーの機能検査、エンブレム貼付 | PoC・実証段階 | 検査・品質管理 |
| 8. 出荷 | 完成車ヤード内の車両移動(ドライバーの徒歩回収 8km/日の置き換え) | 国内導入済み | 搬送・入出庫 |
| 8. 出荷 | 完成車の工場→岸壁への無人牽引 | 国内導入済み | 搬送・入出庫 |
| 9. サブライン:EV バッテリーパック組立 | セルの試験・積層・溶接からモジュール組立・EOL 試験まで | 海外実績あり | 組立・加工 |
| 9. サブライン:EV バッテリーパック組立 | 高電圧バッテリー組立でのセル・モジュール供給などの人作業 | PoC・実証段階 | 原材料投入・供給 |
導入前の確認点
- ヒューマノイドは全件 PoC 扱い:BMW Figure 02(11 か月の量産支援)以外は数台規模や企業発表が多い。国内完成車工場での稼働事例は確認できていない(トヨタ 2028 年計画などは報道ベース)。
- 完成検査は法規制の対象:AI 自動検査機器は国交省の基準(検査員同等以上の精度・自動停止・自動記録・管理責任者)を満たし届出が必要。
- 柔軟物・位置ばらつき:ヘッドライナー(日産)、ドア折合(マツダ)、混載通い箱(Mujin)はいずれもビジョン計測と嵌合判定で解決している。センサ構成とセットで検討する。
- 混流対応:ガソリン/HEV/EV 混流が前提。ロボット側のレシピ切替(ティーチングのみで品種切替できるか)を確認する。
- EV 電池サブラインの国内公開事例は薄い:海外(Ford ケルン、ACC/Comau)を実績として示す。
自社の工程で、どこから置き換えるか相談する
工程表を持ち込んでいただければ、置き換えやすい作業と候補機種、PoC の進め方を一緒に整理します。