基板実装(SMT)〜製品組立ライン
印刷・実装・リフローは専用設備で自動化済みですが、リール段取り・異形部品の挿入・コネクタ嵌合・検査治具へのセット・箱詰めには人が残っています。実装機メーカーと協働ロボットの実例から、工程ごとに置き換えられる作業を整理しました。
全9工程のうち8工程に、ロボットへ置き換えられる作業が16件あります。
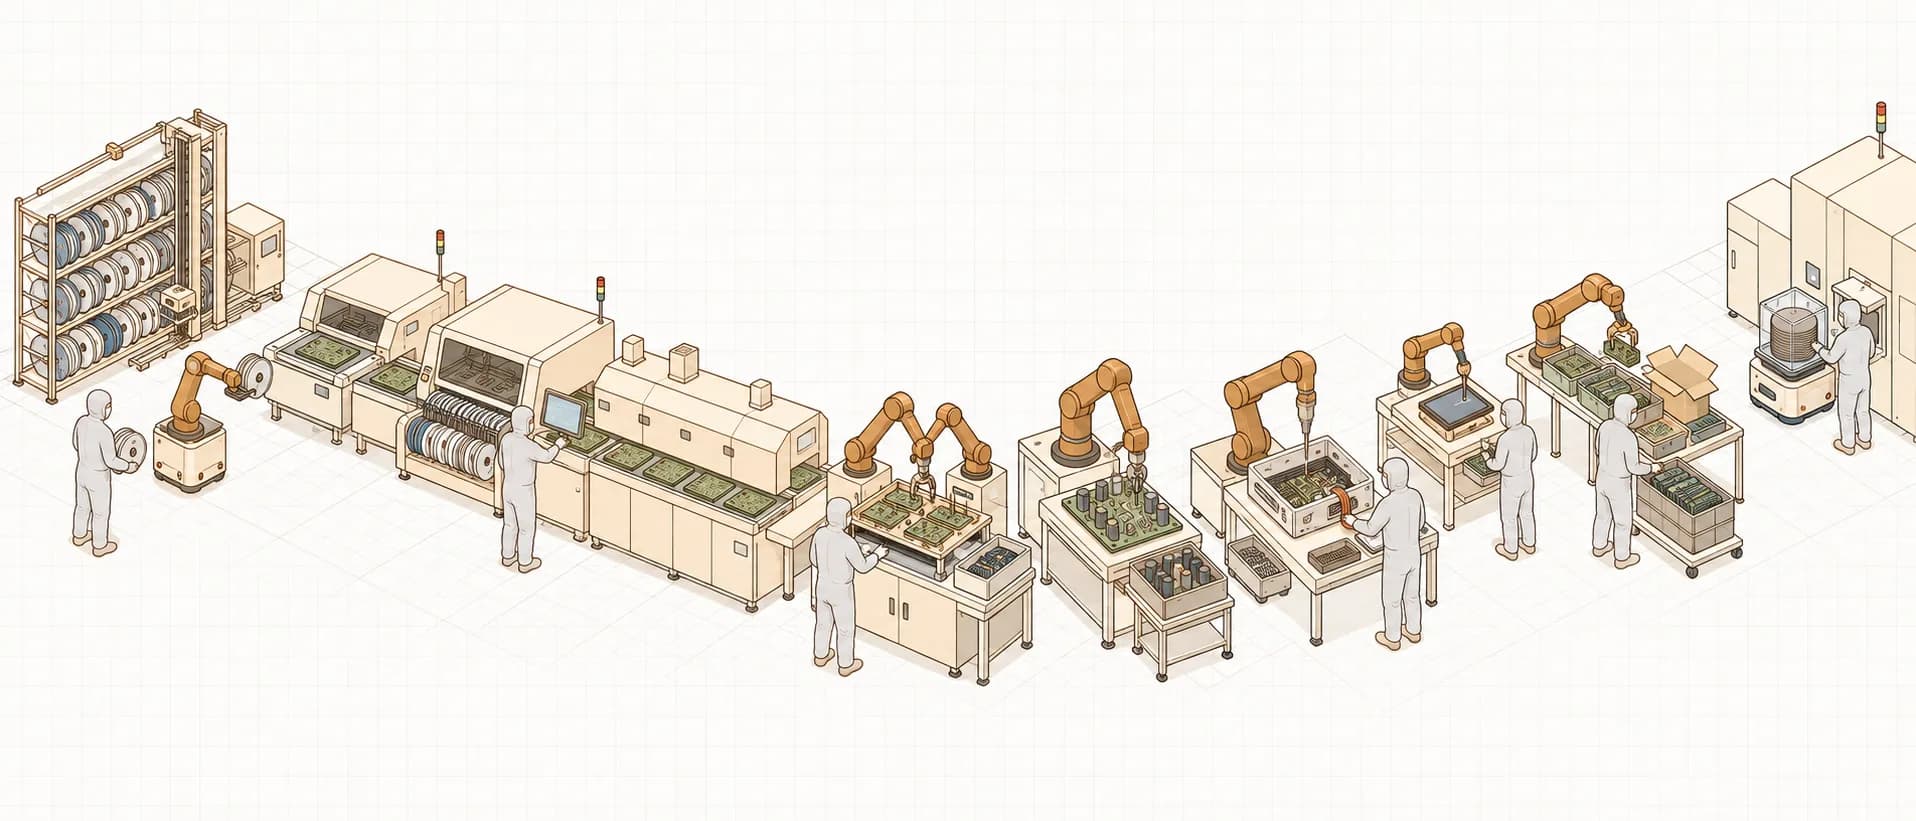
工程の流れ
工程を押すと、その工程の作業へ移動します。
工程の出典:電波新聞デジタル「実装機動向」(2025-06) / サンテクノロジー SMTライン / マイナビ OKIテクノパワーシステムズ 工場レポート
工程ごとの置き換え作業
人が今やっている作業のうち、ロボットが担っている実例があるものを工程ごとに挙げました。右のリンクから候補機種と導入実績へ進めます。
- ロボット化
部材受入・保管
リール・トレイ・基板マガジンを検品・登録し、棚や自動倉庫へ入出庫する。
- 製品あり(導入事例未確認)フィーダー・リールの保管と出庫を自動倉庫化し、生産計画に合わせて必要分を払い出すB-5 搬送・入出庫倉庫内搬送
FUJI「スマートストレージ」(JISSO PROTEC 2025 で公開)。AMR・自動倉庫・生産管理ソフトと連携。
- ロボット化
部品供給・フィーダー段取り
リールをフィーダーに装填し、カセットやマガジンを実装機まで運んで差し替える。機種切替のたびに発生する。
- PoC・実証段階テープリールのフィーダー装填(空リール取り外し・ID読取・テープ前処理・装填)B-1 原材料投入・供給原料投入・マシンテンディング
FUJI「オートキッティングステーション」(2026-05 発表、JISSO PROTEC 2026 で初公開)。8mm テープ部品が対象。
- 海外実績あり部品補給用マガジンを AMR で実装機へ搬送し、空マガジンと交換B-1 原材料投入・供給原料投入・マシンテンディング
FUJI × Standard Robots(深セン)AMR「Oasis-300E」→ 実装機「NXTR A」。顧客工場で接続実証済み、国内導入準備中(2025-08)。
- PoC・実証段階フィーダーカセットの無人交換と、メタルマスクなど段取り品の AMR 搬送B-1 原材料投入・供給原料投入・マシンテンディング
ヤマハ発動機 AMR「チェンジローダー」(JISSO PROTEC 2024 参考出品)、パナソニック コネクト 多目的 AMR(JISSO PROTEC 2023 参考出展)。
- 専用設備
はんだ印刷・部品実装・リフロー
印刷機・実装機・リフロー炉が自動で処理する。人はマスク交換・部品切れ対応・エラー復旧。
専用設備で自動化済み。残る人作業(段取り・補給)は工程2の対象。
- ロボット化
検査(SPI / AOI / X線 / ICT)
SPI・AOI・X線は自動。ICT は専用治具に基板を人がセットして測定する。
- 国内導入済み少量多品種の基板を既存の検査装置・治具にセットし、画像で OK/NG を判定して仕分けるB-3 検査・品質管理検査・品質確認
パナソニック 神戸工場(2019)。双腕ロボットで基板検査を自動化。既存の検査設備・治具をそのまま使い、配線不要で移設できる。
- ロボット化
挿入部品・手実装・フローはんだ
大型・異形のリード部品を人が穴に挿入し、フロー槽を通す。大型部品ははんだごてで手はんだ。
- 製品あり(導入事例未確認)大型・異形リード部品(電解コンデンサ・コイル等)の挿入とねじ締めB-2 組立・加工ロボットアーム:組立・協業作業
JUKI「JM-E01」(2024-12 発売、部品高さ 90mm まで)。FUJI「sFAB-D」「SmartWing BA」(JISSO PROTEC 2024)。
- 製品あり(導入事例未確認)リフロー後の大型部品の手はんだを、はんだ付けロボットに置き換えるB-2 組立・加工ロボットアーム:組立・協業作業
レーザー・超音波式のはんだ付けロボット(国内各社が製品化。個社の導入先は記事に無し)。
- ロボット化
基板分割・筐体組立
面付け基板を分割し、筐体へ組み付け、ねじ締め、FPC/FFC をコネクタに嵌合する。
- 製品あり(導入事例未確認)薄く柔らかい FPC/FFC のコネクタ挿入B-2 組立・加工ロボットアーム:組立・協業作業
新東工業「FPC自動挿入システム」(力覚センサで 0.5g の荷重変化を検知、2023-12 発表)。不二越「コネクタ挿入アプリケーション」(ステレオカメラ、コネクタ幅 5〜41mm)。
- 製品あり(導入事例未確認)精密ねじ締め、サーバ筐体への HDD・メモリの挿抜B-2 組立・加工ロボットアーム:組立・協業作業
三菱電機 MELFA 2台+力覚センサ(FPC を協調保持してねじ締め)、MELFA+力覚で HDD を手探り挿入。ハイオス×UR5e の電動ドライバー(UR+ 認証)。
- PoC・実証段階タブレット量産ラインの組立作業をヒューマノイドで担うB-2 組立・加工人型ロボット:危険作業・労働力不足を補う
AGIBOT「G2」× Longcheer(龍旗科技、中国 ODM)。2026-04 発表、サイクル 19〜20 秒・310台/時。企業発表のみで具体作業は未公開。
- ロボット化
機能検査(FCT)
組み立てた製品に通電し、動作やタッチパネルを検査する。治具へのセットと判定は人。
- 国内導入済みタッチパネルをスタイラスで押して反応を確認する検査B-3 検査・品質管理検査・品質確認
光洋電子工業(車載電子機器・PLC)UR3。生産性 31% 向上、検査後工程の人員 2→1 名、投資回収約 1 年。
- ロボット化
梱包・出荷
基板や製品をトレイ・箱に詰め、出荷エリアへ運ぶ。
- 海外実績あり小型基板のトレイ詰めと箱詰めB-4 梱包・パレタイズ梱包・パレタイズ
Melecs EWS(オーストリア)UR5+専用グリッパ。54 枚トレイに 3 枚同時、年 200 万枚、生産性 +25%、回収 18 か月。
- 国内導入済み完成品を出荷エリアへ AMR で搬送B-5 搬送・入出庫工場内工程間搬送
オムロン 綾部工場(京都)。工場全体で AMR 9 台、出荷搬送 3 台・マスクマガジン搬送 1 台。MES 連動で最寄りの AMR が回収に向かう。
- ロボット化
半導体前工程:ウエハ(FOUP)搬送
ウエハ 25 枚入りの FOUP を装置のロードポートまで運ぶ。300mm 工場は天井搬送(OHT)が標準だが、旧工場や後工程には台車・人手が残る。
- 国内導入済みウエハ箱の台車運搬を AMR+協働ロボットに置き換えるB-5 搬送・入出庫工場内工程間搬送
ローム・デバイスマニュファクチャリング 浜松工場。AMR(Adept 製)と協働ロボット 3 台でパスボックスや上階スライダーへ箱を受け渡し。リードタイム 60→42 日。
- 国内導入済みクリーンルーム内の材料・部品容器のエリア間搬送B-5 搬送・入出庫工場内工程間搬送
Rapidus IIM-1(北海道千歳)へ REALIZE の AMR「WILL-FA」を導入(2024-08 発表)。
- PoC・実証段階モバイルマニピュレータでロードポート間の FOUP を載せ替えるB-5 搬送・入出庫工場内工程間搬送
KUKA「KMR iisy」クリーンルーム仕様(ISO 3 認証、ESD 対応)。SEMICON West 2024 デモ。
一覧
| 工程 | ロボット化できる作業 | 段階 | 用途ページ |
|---|---|---|---|
| 1. 部材受入・保管 | フィーダー・リールの保管と出庫を自動倉庫化し、生産計画に合わせて必要分を払い出す | 製品あり(導入事例未確認) | 搬送・入出庫 |
| 2. 部品供給・フィーダー段取り | テープリールのフィーダー装填(空リール取り外し・ID読取・テープ前処理・装填) | PoC・実証段階 | 原材料投入・供給 |
| 2. 部品供給・フィーダー段取り | 部品補給用マガジンを AMR で実装機へ搬送し、空マガジンと交換 | 海外実績あり | 原材料投入・供給 |
| 2. 部品供給・フィーダー段取り | フィーダーカセットの無人交換と、メタルマスクなど段取り品の AMR 搬送 | PoC・実証段階 | 原材料投入・供給 |
| 4. 検査(SPI / AOI / X線 / ICT) | 少量多品種の基板を既存の検査装置・治具にセットし、画像で OK/NG を判定して仕分ける | 国内導入済み | 検査・品質管理 |
| 5. 挿入部品・手実装・フローはんだ | 大型・異形リード部品(電解コンデンサ・コイル等)の挿入とねじ締め | 製品あり(導入事例未確認) | 組立・加工 |
| 5. 挿入部品・手実装・フローはんだ | リフロー後の大型部品の手はんだを、はんだ付けロボットに置き換える | 製品あり(導入事例未確認) | 組立・加工 |
| 6. 基板分割・筐体組立 | 薄く柔らかい FPC/FFC のコネクタ挿入 | 製品あり(導入事例未確認) | 組立・加工 |
| 6. 基板分割・筐体組立 | 精密ねじ締め、サーバ筐体への HDD・メモリの挿抜 | 製品あり(導入事例未確認) | 組立・加工 |
| 6. 基板分割・筐体組立 | タブレット量産ラインの組立作業をヒューマノイドで担う | PoC・実証段階 | 組立・加工 |
| 7. 機能検査(FCT) | タッチパネルをスタイラスで押して反応を確認する検査 | 国内導入済み | 検査・品質管理 |
| 8. 梱包・出荷 | 小型基板のトレイ詰めと箱詰め | 海外実績あり | 梱包・パレタイズ |
| 8. 梱包・出荷 | 完成品を出荷エリアへ AMR で搬送 | 国内導入済み | 搬送・入出庫 |
| 9. 半導体前工程:ウエハ(FOUP)搬送 | ウエハ箱の台車運搬を AMR+協働ロボットに置き換える | 国内導入済み | 搬送・入出庫 |
| 9. 半導体前工程:ウエハ(FOUP)搬送 | クリーンルーム内の材料・部品容器のエリア間搬送 | 国内導入済み | 搬送・入出庫 |
| 9. 半導体前工程:ウエハ(FOUP)搬送 | モバイルマニピュレータでロードポート間の FOUP を載せ替える | PoC・実証段階 | 搬送・入出庫 |
導入前の確認点
- 静電気(ESD)対策:ロボット本体・ハンド材質・アースで電位を揃える。ESD 仕様のモデルがある機種を選ぶ。
- クリーン度:前工程は ISO 3 級。クリーンルーム認証と発塵(ベルト・樹脂の摩耗)を確認する。
- 実装機メーカーごとのエコシステム:フィーダー自動交換・マガジン搬送は実装機と組み合わせが決まる。既設他社機との連携可否を確認する。
- 対象部品の包装形態と寸法:リール装填の自動化は 8mm テープなど対応範囲が限られる。異形部品は高さ・重量の上限を確認する。
- 力覚センサの要否:FPC 挿入・ねじ締め・HDD 挿入は力覚制御が前提になることが多い。
自社の工程で、どこから置き換えるか相談する
工程表を持ち込んでいただければ、置き換えやすい作業と候補機種、PoC の進め方を一緒に整理します。